stm8s103 + TM1812做的自行车轮POV【原理图+取模教程】

发布时间:2012-02-7 阅读量:5997 来源: 我爱方案网 作者:

中心议题:
    *  stm8s103 + TM1812做的自行车轮POV


实物图如下,设计很不完善,很多失误,所以板子做出来一方面尺寸有问题,另外飞了N条线。


下面这个是应该达到的效果


下面这个是原理图:


用stm8s的高速IO的时候一定要注意上拉。

下面这个是取模软件:
风火轮全彩取模0.1版
http://www.52solution.com/data/datainfo/id/6154


下面是一个取模的范例:

% test_led_wheel
% for your reference

ri    = 0.1;

div_p = 128;
% div_p = 256;

div_r = 24;
% div_r = 36;

bit   = 4;

% read RGB from img
img_w = size(img, 2);
img_h = size(img, 1);
img_cx = round(img_w / 2 - 1);
img_cy = round(img_h / 2 - 1);
img_r  = min(img_cx, img_cy);


figure;
  hold on;
  axis equal;
  whitebg('k');
  xlim([-1.1, 1.1]);
  ylim([-1.1, 1.1]);

for i=1:div_p
%     plot([ri*cos(2*pi*i/div_p), cos(2*pi*i/div_p)], ...
%          [ri*sin(2*pi*i/div_p), sin(2*pi*i/div_p)]);
    for j=1:div_r
        pr = ((1-ri)/(div_r-1)*(j-1)+ri);
        px1 = cos(2*pi*(i-1)/div_p);
        px2 = cos(2*pi*(i)/div_p);
        py1 = sin(2*pi*(i-1)/div_p);
        py2 = sin(2*pi*(i)/div_p);
%         pc  = [i/div_p,j/div_r,(2-i/div_p-j/div_r)/2];
        ix = min(round(img_cx + img_r*px1*pr)+1, img_w);
        iy = min(round(img_cy + img_r*py1*pr)+1, img_h);
        icr = img(iy, ix, 1);
        icg = img(iy, ix, 2);
        icb = img(iy, ix, 3);
        pc = single([icr, icg, icb]/2^(8-bit)) * 2^(8-bit) / 256;

        plot( pr * px1, -pr * py1,  '.', ...
              'MarkerEdgeColor', pc );
    end;
end;

% byte = div_r * div_p * bit / 8
% dw   = 0.7; % m
% v    = 40;  % km/h
% n    = v/3.6/dw/pi % rps
% dt   = 1/n/div_p * 1000 % ms

效果图:


程序解读:

运行程序之前,需要先用matlab导入一张图像,将其点阵数据保存成变量img。
导入可以用imtool命令打开图像工具箱然后导入,也可以在matlab主菜单中import data那里


开头,

ri    = 0.1;
指定环内径比例(按外径ro=1,比如外径330mm那么内径330×0.1=33mm)

div_p = 128;
是设定自行车轮转一周要刷新的次数,或者说圆周分辨率。

div_r = 24;
是半径上面布置的LED数量。或者说半径分辨率。


bit   = 4;
是每个点的数据位数。bit有效取值:1~8

img_w = size(img, 2);
img_h = size(img, 1);
img_cx = round(img_w / 2 - 1);
img_cy = round(img_h / 2 - 1);
img_r  = min(img_cx, img_cy);
获得图像的宽、高、中心坐标、有效半径

两个循环里面,
        pr = ((1-ri)/(div_r-1)*(j-1)+ri);
        px1 = cos(2*pi*(i-1)/div_p);
        px2 = cos(2*pi*(i)/div_p);
        py1 = sin(2*pi*(i-1)/div_p);
        py2 = sin(2*pi*(i)/div_p);
将圆坐标转换成平面直角坐标


        ix = min(round(img_cx + img_r*px1*pr)+1, img_w);
        iy = min(round(img_cy + img_r*py1*pr)+1, img_h);
取对应点图上的坐标


        icr = img(iy, ix, 1);
        icg = img(iy, ix, 2);
        icb = img(iy, ix, 3);
取图片对应点的颜色,r、g、b分量

        pc = single([icr, icg, icb]/2^(8-bit)) * 2^(8-bit) / 256;
转换成matlab的颜色空间(r、g、b都在0~1之间)

plot画图

如果有网友想得到灰色图像,那么

在进入循环之前加上
img = rgb2gray(img);

然后把
        icr = img(iy, ix, 1);
        icg = img(iy, ix, 2);
        icb = img(iy, ix, 3);
        pc = single([icr, icg, icb]/2^(8-bit)) * 2^(8-bit) / 256;
改成
        ic = img(iy, ix, 1);
        pc = single([ic, ic, ic]/2^(8-bit)) * 2^(8-bit) / 256;
就行了
相关资讯
无线领夹麦越做越小,晶体谐振器怎么选?

短视频、直播、采访等应用的普及,推动无线领夹麦不断向更小、更轻、更便携的方向演进。然而,体积缩小的同时,内部仍需集成无线音频SoC、电源、电池、拾音等多个模块,这对晶体谐振器的尺寸、频率精度和稳定性提出了更高要求。作为蓝牙音频SoC和无线收发芯片的参考频率源,晶体谐振器是无线通信系统中不可或缺的基础器件,其选型直接关系到领夹麦的通信质量与整机可靠性。
当无人机飞得更远、传得更快,TCXO为什么要看相位噪声?

随着无人机在物流配送、巡检测绘、农业植保和应急救援等领域的广泛应用,其机载系统正集成越来越多的通信、导航、图传与智能计算功能。在这一过程中,GNSS、无线通信和PLL频率合成等关键链路对参考时钟的要求持续提升——不仅需要频率精准,更对相位噪声、温度稳定性和小型化提出了更高要求。相位噪声作为衡量时钟信号频谱纯净度的重要指标,正逐渐成为无人机时钟选型中不可忽视的一环。YSO510TP系列TCXO正是面向这一趋势,兼顾低相噪、高稳定性与小型化封装,为无人机射频链路提供更干净的参考时钟。
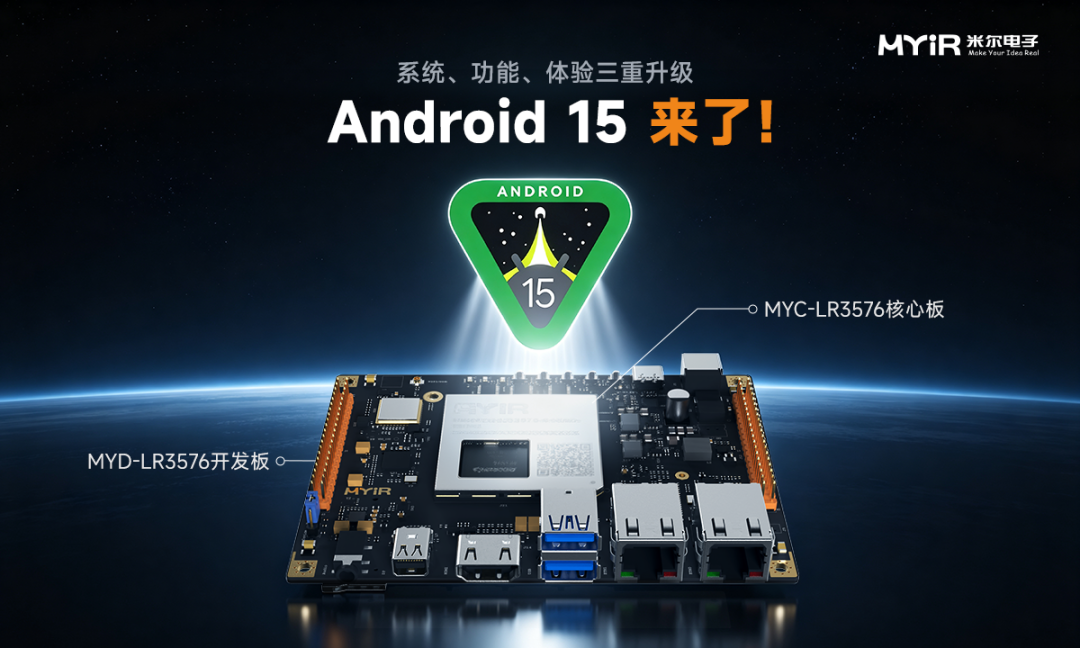
MYD-LR3576 Android V2.0.1 发布:Android 15 + Linux 6.1.118

米尔电子 MYD-LR3576 Android V2.0.1 现已正式发布。继 V1.0.0 版本支持 Android 14 后,本次发布将系统升级至 Android 15,并围绕系统基线、板级功能和使用体验进行三重升级。新版本针对 MYD-LR3576 硬件完成整机适配与验证,提供更新、更完整、更易部署的 Android 开发基线。
面向电力终端的嵌入式平台:安全启动、A/B OTA 与国产化能力解析

馈线终端(FTU)挂在10kV线路上无人值守,站所终端(DTU)部署在开闭所、环网柜承担配网开关监控与故障处理,电力监控装置在变电站持续运行。设备投运之后,软件迭代、故障修复和安全防护并不会随交付结束。
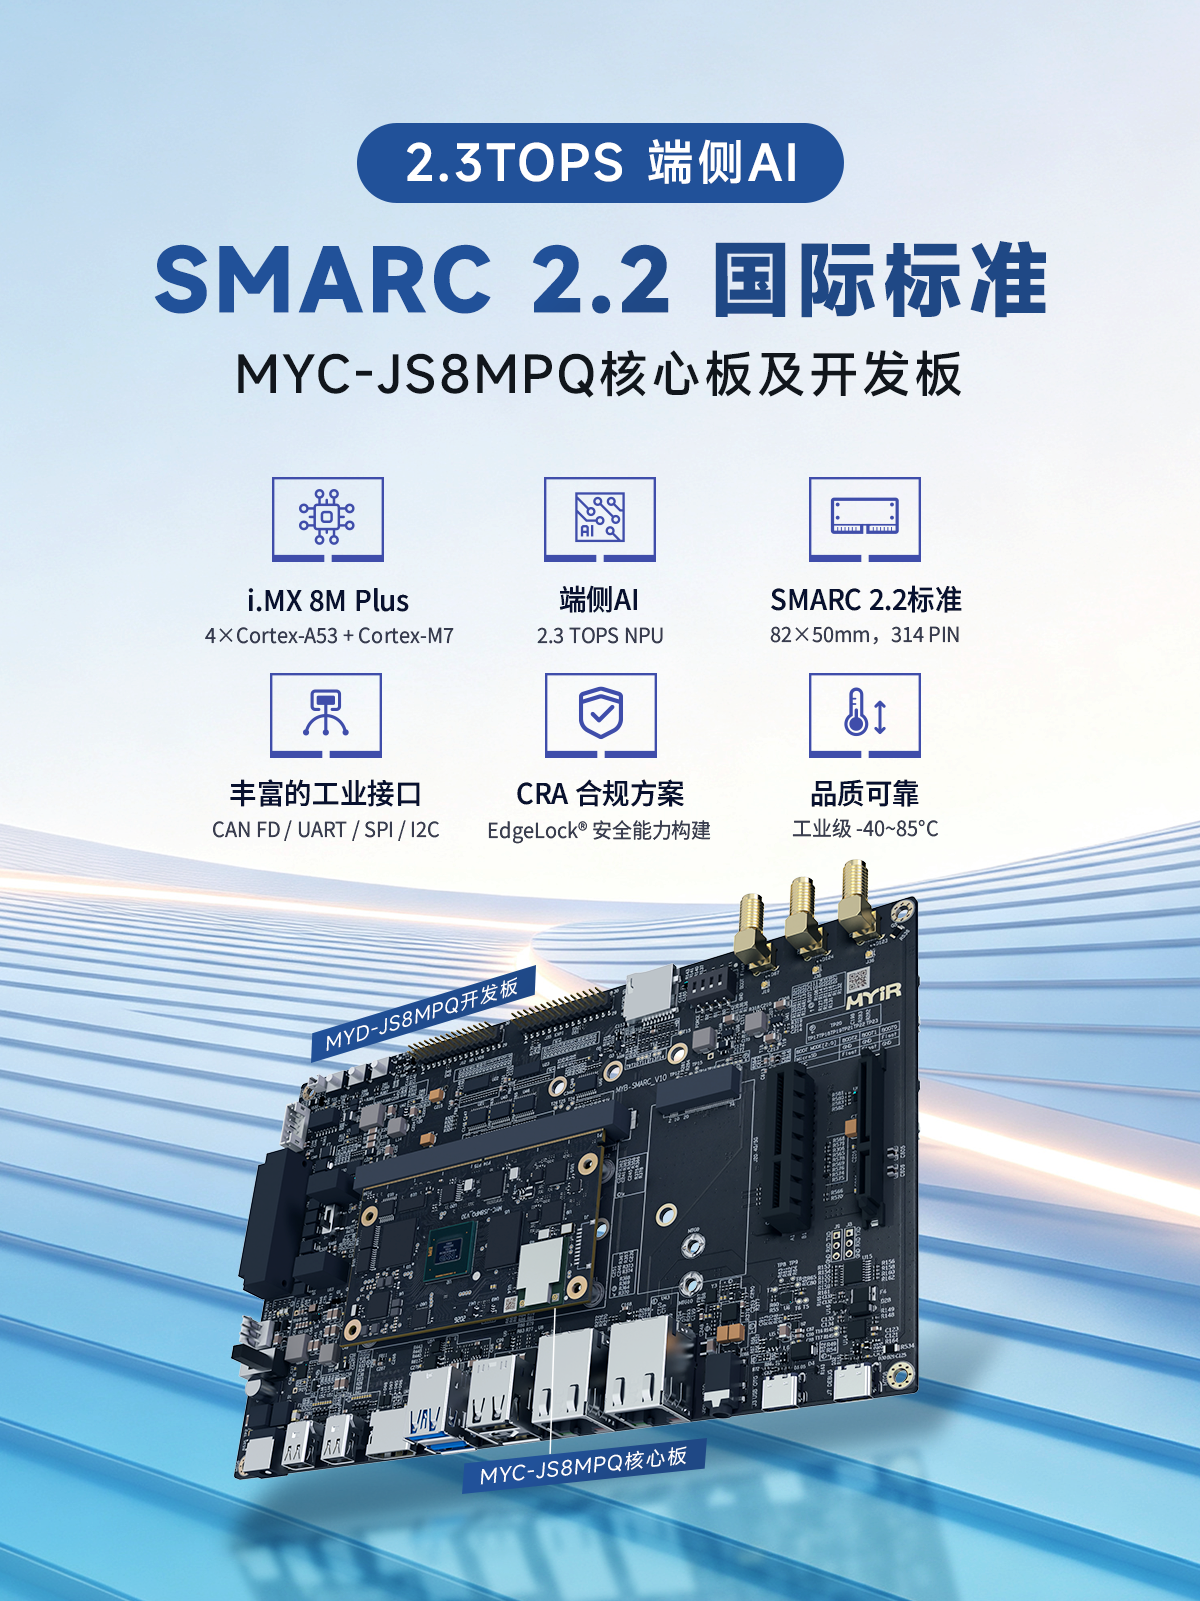
MYC-JS8MPQ 核心板及开发板发布:搭载 i.MX8M Plus,2.3 TOPS NPU 赋能边缘 AI

i.MX 8M Plus 是 NXP 首款集成专用 NPU 的应用处理器,采用 14nm FinFET 工艺,4×Cortex-A53@1.8GHz + Cortex-M7@800MHz 异构多核架构,内置 2.3 TOPS NPU,自发布以来在工业自动化、边缘 AI 网关、机器视觉等场景广泛落地。 今日正式发布 MYC-JS8MPQ 核心板及开发板——继 MYC-JMX95X(i.MX95)、MYC-JR3576(RK3576)之后,第三款 SMARC 标准核心板。至此,SMARC 产品线已覆盖 NXP i.MX8m Plus、i.MX95 及瑞芯微 RK3576 三大平台,为客户提供从国际大厂到国产平台引脚全兼容的标准化选型方案。