发布成功
发布时间:2026-10-13 阅读量:97 来源: 发布人: Lily
移动机器人需要接入摄像头和深度传感器,机械臂需要处理图像并获取空间信息,巡检设备则要把视觉数据送入算法与 ROS 2 节点。项目真正进入联调阶段后,开发者往往要先花大量时间打通系统、驱动、媒体链路和机器人软件环境。
Robot V1.0.0 软件版本,系统采用 Debian 11,默认集成 ROS 2 Humble 与机器人加速组件,并针对媒体处理、传感器接入到 ROS 2、OpenCV、DMABUF 共享缓冲、双目深度和畸变校正完成参考验证,为机器人视觉应用提供更完整的开发起点。

基于 RK3576 开发板
标准硬件平台新增机器人软件能力
Robot 版本沿用原有硬件平台与接口能力,主要变化集中在软件侧。开发者可以继续使用板卡已有的摄像头、显示、网络、USB、CAN 等资源,同时获得面向机器人开发准备好的 Debian 与 ROS 2 环境。
Robot V1.0.0 基于 Linux 6.1.141,配套 SDK 提供系统构建、ROS 2 Humble、机器人加速软件包和完整固件打包资源。对需要进行视觉感知、图像处理、深度测量和 ROS 2 集成的项目,这套软件基线可以减少从通用系统开始逐项适配的工作。
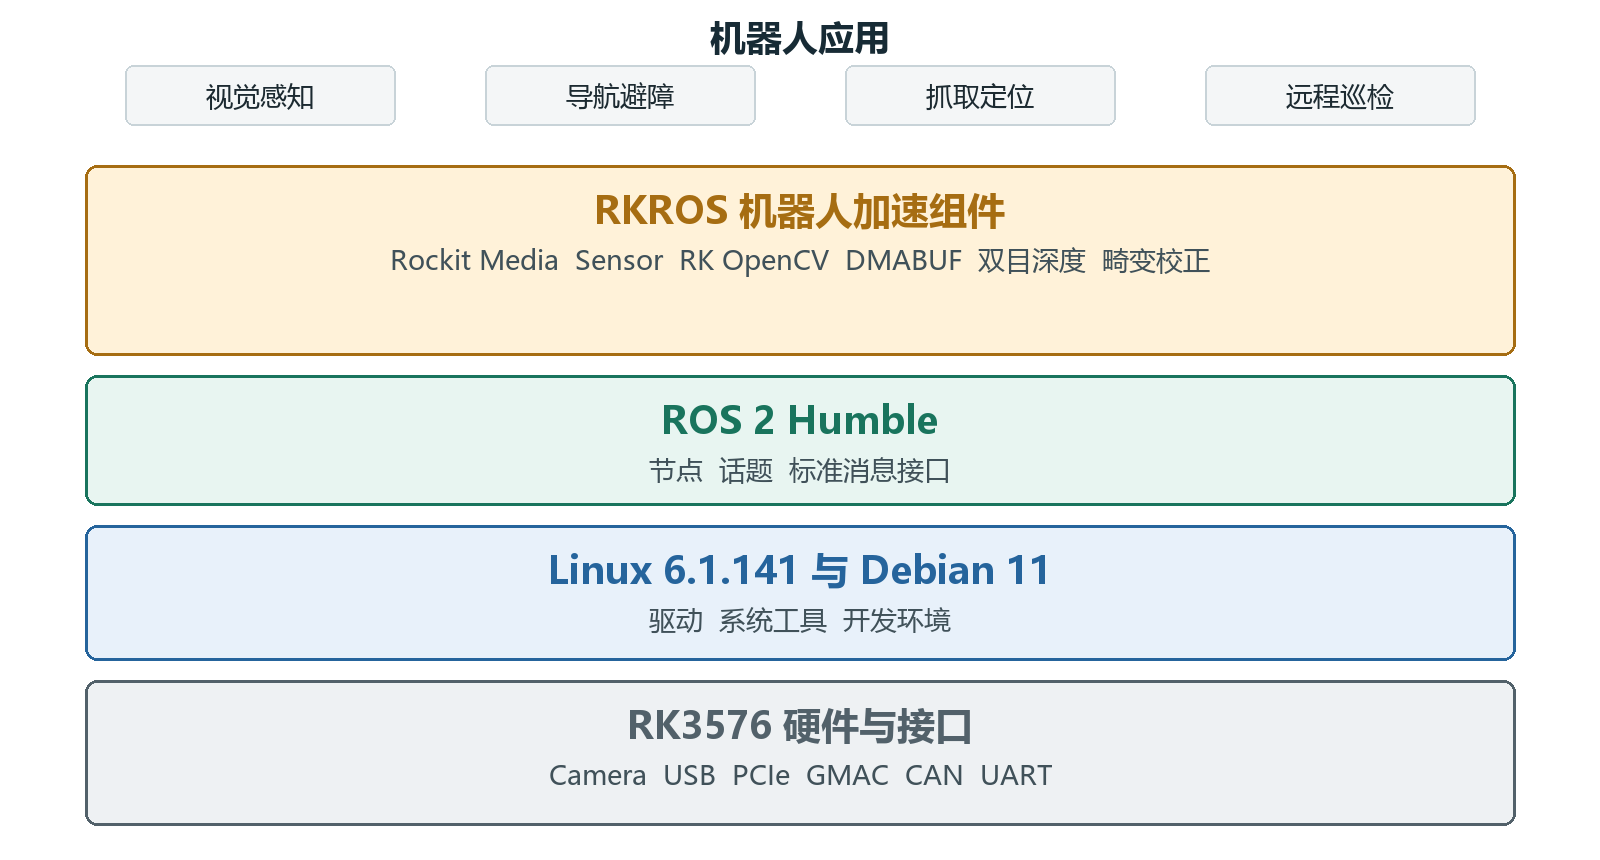
Robot 软件栈
六项关键能力完成参考验证
这次 Robot 版本的重点,是把机器人视觉链路中常用的组件落到板卡上,并给出可以复用的测试方法与结果判断依据。
Robot V1.0.0 六项关键能力
媒体处理双摄硬件媒体处理
媒体模块与 MPP 可以把摄像头图像交给硬件媒体模块处理。参考测试打通了两路真实摄像头到 DMABUF、MPP H.264 编码和码流解析的链路,两路管线均完成 300 个输入缓冲处理并正常返回。
这项能力适合机器人视频采集、远程查看、数据记录以及视觉数据预处理等场景。具体帧率仍取决于摄像头、分辨率和整条应用管线,需要在项目配置下单独评估。
Sensor 图像进入 ROS 2
摄像头图像能够以 sensor_msgs/msg/Image 标准消息发布到 ROS 2,供感知、显示和算法节点订阅。参考环境验证了图像进入机器人加速组件并持续发布,节点、话题类型和图像字段均可正常读取。
使用标准 ROS 2 消息后,可更方便地把摄像头接入目标识别、定位导航或状态监测节点,减少设备采集层与上层算法之间的重复适配。
OpenCV 双摄图像处理
Robot 环境提供 OpenCV 4.5.1。参考程序在板端完成 C++ 编译,两路摄像头均连续读取 300 帧,读取失败数为 0,并生成原始图像和 Canny 边缘结果。
这条链路可作为灰度转换、缩放、滤波、边缘检测以及后续视觉算法的开发基础。可在示例上替换处理逻辑,快速接入检测、测量或识别算法。
DMABUF 共享缓冲减少数据搬运
图像链路的数据量大,反复复制会占用 CPU 和内存带宽。参考测试记录到 DMA 文件描述符被 MPP 导入、使用、完成并重新进入 V4L2 队列,证明摄像头到 MPP 编码段采用了 DMABUF 共享缓冲。
这项验证覆盖摄像头到硬件编码器的处理段。ROS 2、OpenCV 与显示链路是否存在复制,应结合最终管线继续分析。
双目深度支持空间感知开发
双目深度通过左右同步图像和标定参数计算深度,可用于测距、避障、抓取定位和三维感知。参考测试使用双目传感器,左右 IR 通道与深度通道均完成 300 帧处理,并保存双目和深度图像。
最佳参考帧的非零深度像素占比为 83.45%,说明本次场景下深度输出链路具备较大范围的有效数据。该比例描述像素覆盖情况,不代表测距精度;产品指标仍需结合目标距离、材质、光照和标定结果测试。
畸变校正提供图像预处理基础
畸变校正利用相机内参和畸变参数对图像进行像素重映射。参考测试确认 OpenCV 与图像去畸变组件可用,合成图像校正前后的结果发生变化,两路真实摄像头也完成图像采集、格式转换和校正管线处理。
这说明畸变校正算法链路能够运行。要获得真实镜头的校正效果,还需要对实际摄像头进行标定,并结合重投影误差和校正前后画面评估。

机器人视觉功能参考验证结果
面向多类机器人应用
基于上述软件与验证基础,这套机器人软件栈可用于移动机器人、机械臂视觉、巡检设备、服务机器人和工业视觉终端的方案评估。
在移动机器人中,ROS 2 图像消息和深度数据可以接入导航、避障与环境感知节点;在机械臂项目中,OpenCV 和双目深度可用于目标定位、抓取辅助和尺寸测量;在巡检与远程运维场景中,硬件媒体链路可用于视频编码与传输。
这些是平台能力适合支撑的应用方向。具体算法性能、测量精度和整机实时性,需要结合传感器、模型、工作距离及现场环境完成验证。
Robot V1.0.0 提供完整开发起点
Robot V1.0.0 将 Debian 11、ROS 2 Humble、机器人加速组件和配套示例整合到同一软件版本中。开发者可以从已完成验证的摄像头与视觉链路出发,把精力集中到机器人业务节点、算法和整机联调。
配套资料包含软件评估指南、软件开发指南、机器人加速应用笔记、AMP 应用笔记和 OTA 应用笔记,可覆盖从功能评估、系统构建到产品部署的不同阶段。
对于希望在 RK3576 平台上开展机器人视觉开发的团队,Robot V1.0.0 提供了一套可直接评估、可继续扩展的软件基础。
下一代智能制造的底层基础设施正在加速成型。全球领先电子元器件与自动化产品分销商 DigiKey 发布《未来工厂》第 6 季视频系列,联合 Phoenix Contact 与 Belden,通过三集内容解析 AI 就绪数据中心、工业网络、光电连接方案等关键技术,解读工厂走向软件定义、自主运行与高韧性架构的实现路径。
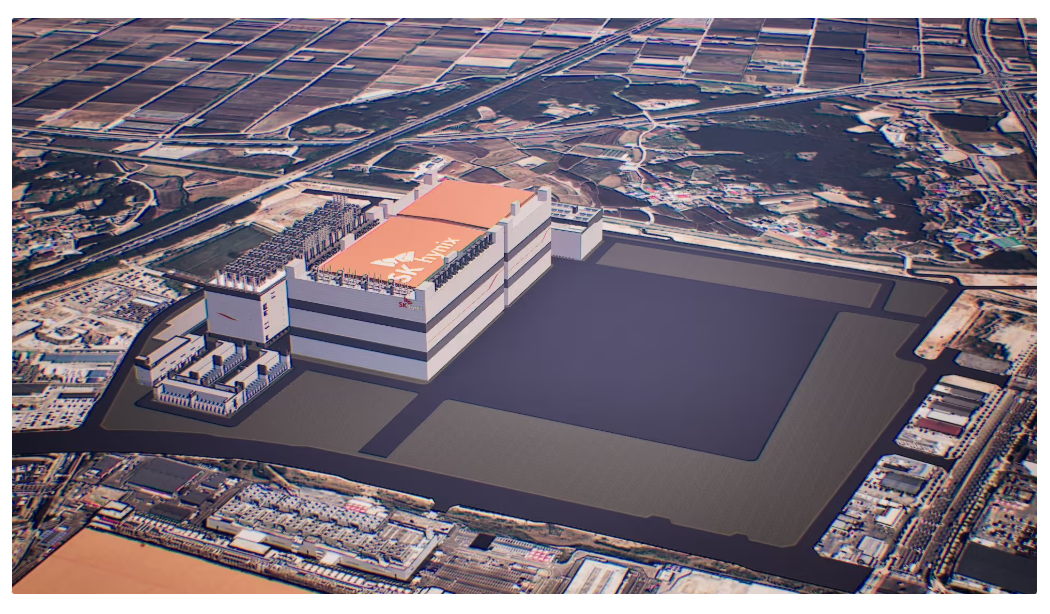
SK海力士看好半导体需求持续快速增长,计划尽快建设新一批芯片工厂
欧姆龙即将收购美国工业电脑制造商Onlogic及其母公司interlogic
南亚科技2026年第三季财报不仅营收、净利润继续保持环比高速增长,并创下历史新高
三星电子已通过长期供应协议锁定了明年近80%的存储芯片产能,包括高带宽内存HBM


