发布时间:2024-04-11 阅读量:4504 来源: 我爱方案网 作者: wenwei
【导读】机械手是指能够通过电子控制模仿人类手的功能来实现一系列生产作业相关工作的机器设备,因具有高效、灵活、安全和可编程性等优势,而广泛应用于制造业、物流、医疗、军事等领域,为企业提供了自动化服务,不仅提高了生产效率,同时还能保证产品质量。随着人工智能技术的不断进步,机械手也将朝着智能化方向发展。未来,我们将看到更加智能化、柔性化、模块化、可定制化、云端化和物联网化的机器人机械手在工业生产中发挥越来越重要的作用。快包分析师总结了6条参数选型技巧,同时,针对机械手的应用场景推荐了先楫和瑞芯微的应用案例。
性能参数选型
1、载荷能力
载荷能力指机械手在规定的性能范围内工作时,腕部所能承受的最大负载量。载荷能力是机械手设计的重要参数之一,工作载荷不仅取决于负载的质量,而且与机械手运行的速度和加速度的大小和方向有关。载荷能力不足,会导致设备运行不稳定、过载,从而降低设备寿命,甚至可能对工作环境和人身安全造成威胁。
2、工作半径
指设备能够覆盖的工作空间范围,它由机械手臂的长度和关节的运动范围决定。这也决定了其可以操作的工件的位置和范围。在评估选型时,不仅仅凭它的有效载荷-也需要综合考量它的臂展距离。一般来说,机械手的工作半径越大,能够完成的任务范围也就越广泛,但是也需要注意选择工作半径大小合适的机械手,否则会造成性价比低或者无法满足需求的情况。
3、工作精确度
机械手的精度是指其在工作过程中的准确度和稳定性。其中,重要的参数包括定位精度、重复精度和偏差量等。定位精度指的是机械手在进行指定位置操作时的偏离度;重复精度指的是机械手在进行相同动作时的精度;偏差量指的是机械手在静止状态下的偏移。建议选择精度较高的机械手,以确保其在应用中的稳定性和精准度。
4、运动速度
指设备在运动过程中的速度。运动速度决定了设备的工作效率和生产能力。简单来说,最大运动速度愈高,其工作效率就愈高。但是,运动速度就要花费更多的时间加速或减速,或者对设备的最大加速率或最大减速率的要求就更高。
5、动作自由度
自由度是机械手设计另一重要参数,根据具体应用场景和工作要求,来确定机械手所需自由度。自由度一般有三种:平移自由度、转动自由度和插入自由度。通过分析机械手的工作场景、工件形状等因素,来确定自由度,可以极大地提高机械手工作的效率和精度。
6、控制精度
机械手在生产线上的运动过程需要保证稳定性和控制性能。其中稳定性主要涉及速度、加速度、惯量等参数,控制性能则包括了控制方式、反馈控制、运动学算法等。稳定性和控制性能的提升可以通过提高系统的控制质量、优化机械设计和加强系统的压力容忍度等方式来实现。
方案一:基于先楫HPM6280芯片的机械臂电动平行夹爪方案
先楫HPM6280芯片具备响应速度快、定位精度高等特点,能够实现高速、高精度的运动控制。HPM6280高性能MCU目前已应用于电动平行夹爪方案,方案内置FOC算法+H桥驱动芯片,以50K电流环频率实现4轴步进电机开环控制,步进电机速度>1200RPM,在工业机械臂场景,HPM6280 MCU能够迅速准确地完成各种复杂任务,提高工作效率和生产质量。

系统架构框图
方案优势
(1)高性能MCU,高达600MHz主频。
(2)控制<100PS,高精度PWM,有效优化GaN驱动音圈电机动态特性。
(3)RISC-V架构自研芯片,可满足国产自主可控要求,供应链稳定,超高性价比。
(4)高算力,大 SRAM,大 Flash,多路CAN FD,16bitADC(24路)。
应用场景
搬运机械臂、装配机械臂、焊接机械臂等场景。
方案二:基于先楫HPM6364芯片的特种机械臂主控方案
HPM6300 系列 MCU 是先楫推出的一款高性能、高实时、高性价比 RISC-V 内核的微控制器。HPM6300 系列提供 LQFP 和小体积 BGA 封装,简化用户板级设计,为工业自动化及边缘计算应用提 供了丰富的算力和高效的控制能力。

系统架构框图
应用领域
无人机、汽车惯性导航、铁路系统、工程车、机器人/无人车系统等。
方案三:瑞芯微RK3588工业机器人设备主板
方案基于Rockchip新一代旗舰 RK3588处理器开发设计,采用先进8nm制程工艺集成4核Cortex-A76+4核Cortex-A55架构,主频最高达2.4GHZ,支持8K超清显示,四屏异显,内置瑞芯微自研三核NPU,综合算力可达6TOPS。可用于控制工业机器人的运动,包括关节控制、轨迹规划和速度控制。它支持多轴控制,使机器人能够执行精确的运动任务。

方案优点
(1)RK3588超强CPU搭载Android 12系统,速度更快,性能更强。
(2)支持PCIE WIFI6,BT5.0,双天线。
(3)网口设计,支持一个1000M网口。
(4)内置M.2接口,4G/5G模块,支持市场上主流厂商的4G/5G模块。
(5)全功能TYPE-C接口高清晰度。最大支持7680X4320@60fps的8K解码,支持MIPI接口、EDP接口、LVDS接口的LCD显示屏。
应用场景

即刻扫码!获取机械手方案

快包项目推荐
项目名称:机械手装配控制柜内元器件
项目详情:
1、需要机器代替人工装配控制柜,寻找能实现的方案和设备;
2、单个元器件重量不超过5公斤,最好选用小负载的机械手;
3、定位在控制柜底板后,还需完成要打螺丝固定;
4、柜内器件包括线槽,变频器,变压器,开关电源,插件板等的安装固定;
5、欢迎有现成方案的方案商联系我们。

找成熟方案、项目定制开发、想兼职接项目赚钱,请扫描二维码,我们即刻与您对接!

馈线终端(FTU)挂在10kV线路上无人值守,站所终端(DTU)部署在开闭所、环网柜承担配网开关监控与故障处理,电力监控装置在变电站持续运行。设备投运之后,软件迭代、故障修复和安全防护并不会随交付结束。
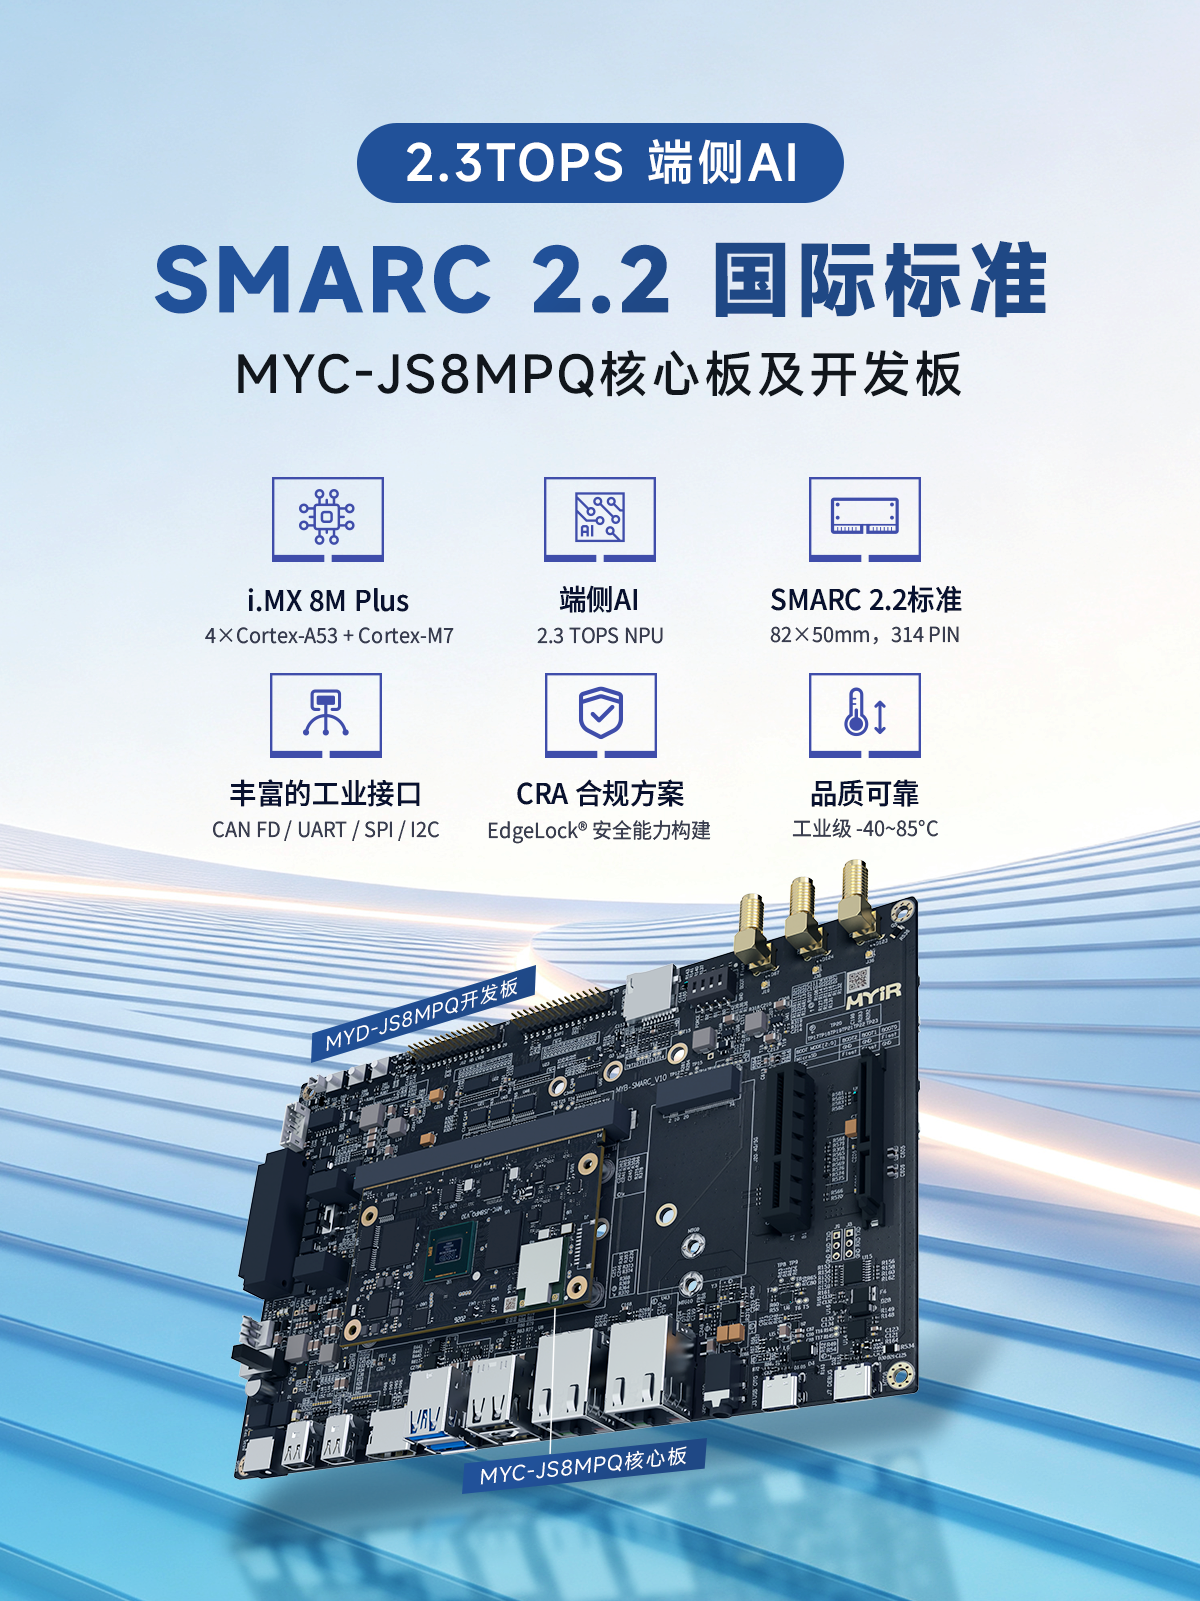
i.MX 8M Plus 是 NXP 首款集成专用 NPU 的应用处理器,采用 14nm FinFET 工艺,4×Cortex-A53@1.8GHz + Cortex-M7@800MHz 异构多核架构,内置 2.3 TOPS NPU,自发布以来在工业自动化、边缘 AI 网关、机器视觉等场景广泛落地。 今日正式发布 MYC-JS8MPQ 核心板及开发板——继 MYC-JMX95X(i.MX95)、MYC-JR3576(RK3576)之后,第三款 SMARC 标准核心板。至此,SMARC 产品线已覆盖 NXP i.MX8m Plus、i.MX95 及瑞芯微 RK3576 三大平台,为客户提供从国际大厂到国产平台引脚全兼容的标准化选型方案。
在晶振选型和电路设计中,pF 和 ppm 是两个出现频率极高的参数,但它们代表完全不同的物理意义。pF 关乎晶振“能否精确振荡在标称频率上”,而 ppm 则描述晶振“频率偏差有多大”。理解这两个参数,是正确使用晶振、保证系统时钟精度的前提。
在时钟芯片选型时,工程师的注意力往往全被抖动(Jitter)、频点、输出电平等电气参数吸走,封装常被当成“最后才看的那一栏”。但真正到画板、贴片、过回流焊、做 EMC 测试时,封装往往会跳出来决定项目进度:同一个料号换一个封装,引脚电感、散热路径、PCB 层数、能否手工返修,全都不一样。本文结合常见的时钟芯片(RTC、时钟发生器、时钟缓冲器),把常见的封装类型、各自的适用场景,以及“如何选择这类芯片封装”的底层逻辑讲清楚。

选晶振,只看 "多少 MHz" 够吗?对于普通应用,频率、精度、温度范围往往是主要选型指标;但到了高速通信、射频、GNSS、测试测量等高性能系统中,除了 "频率对不对",时钟信号够不够 "干净" 同样关键 —— 这就引出晶振选型中一个绕不开的核心指标:**相位噪声(Phase Noise)**。简单来说,真实的晶振输出并不是一条绝对理想的频率线,载波附近总会存在一定的相位波动和噪声;相位噪声越低,代表参考时钟的频谱越纯净,也越有利于降低时钟噪声对系统的影响。换句话说,高质量参考时钟的起点,不只是频率准确,更是信号的 "纯净度"。


