发布时间:2025-09-18 阅读量:1487 来源: 发布人: suii
在电子电路设计中,有源晶振因其内置振荡电路、输出稳定且无需复杂匹配而备受青睐。然而,其便捷性的背后也隐藏着接错的风险。尽管多数四引脚有源晶振遵循着“1脚悬空、2脚接地、3脚输出、4脚供电”的通用引脚定义,但1号脚(通常以缺角标识)的功能并非一成不变。一旦其具备使能(E/D)或待机(Stand-by)功能,错误的接地操作将直接导致晶振沉默,无声无息地使整个系统陷入停滞。因此,深入理解其引脚定义并谨慎查阅规格书,是确保系统可靠运行的第一步。
普通有源晶振有4个脚,有个缺角位的我们称之为1号脚(PIN1)或脚#1,按逆时针(管脚向下)分别为2、3、4。

Pin#1三态/悬空(TRI-STATE/NO CONNECTION)
Pin#2接地(Ground)
Pin#3接信号输出(Output)
Pin#4接电源电压(VDD)

但需要指出的是,针对不同有源晶振型号,在接法上也存在一定差异。如果晶振Pin#1具备E/D使能功能或Stand-by待机功能,接地(Ground)就会导致晶振无法输出频率信号。因此,接线前请务必仔细阅读规格书中相关说明,以免发生错误接线后引发有源晶振工作不良。
如下图所示:

有源晶振内部含有石英晶体、振荡IC和匹配电容等外围电路,精度高、输出信号稳定,不需要设计外围电路、使用方便,但需要电源供电。使用有源晶振时要特别注意,电源必须是稳压的且电源引线尽量短,并尽量与系统中使用晶振信号的芯片共用一个GND。
综上所述,有源晶振的便捷性建立在正确接线的基础之上。其看似简单的四引脚结构背后,隐藏着因型号而异的功能定义,尤其是1号引脚的功能多变是导致设计失误的常见陷阱。通过仔细查阅文档来验证每一个引脚的功能,才能确保这颗“系统心脏”有力跳动,避免因接线错误导致停滞。
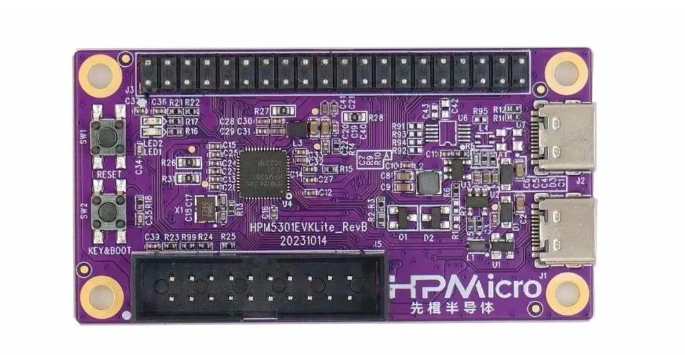
高性能MCU具有更高的处理速度、更大的存储容量和更强的计算能力。它们通常采用更快的处理器核心,以及更大的内存和存储器,以满足更复杂的应用需求
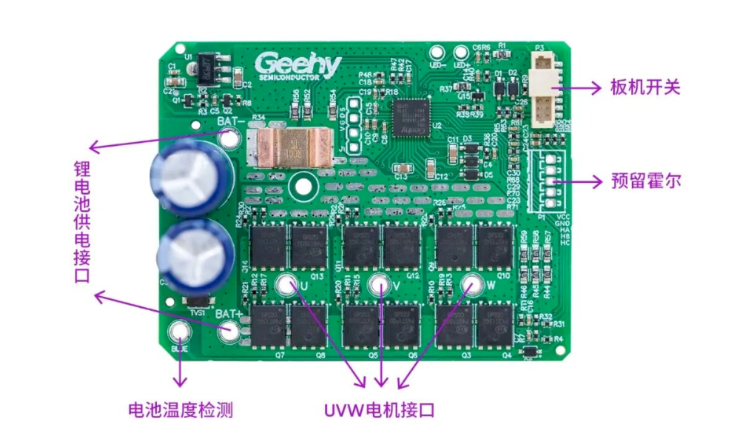
极海无感方波电动工具方案采用G32M3114电机控制SoC,集成200V 6N栅极驱动器及5V LDO,可高效完成母线电压/电流采样、板机信号处理、三相反电动势过零检测以及执行电机逻辑控制。
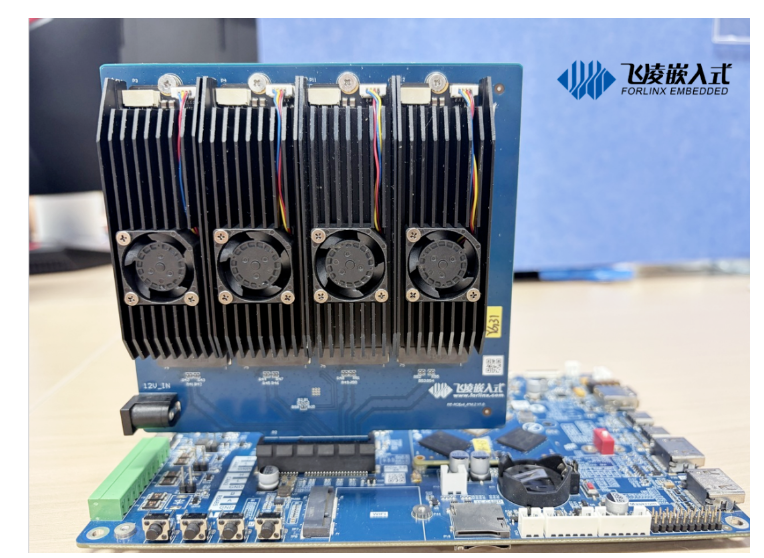
基于瑞芯微RK1828 AI协处理器的4卡PCIe级联方案正式落地,成功在边缘侧部署Qwen3.8-27B、gemma-4-31B-it等大语言模型

继 MRC-P5760(GMSL 版)上市后,推出 MRC 系列第二款机器人控制器——MRC-B5760。8 路 AHD控制器,赋能工程机械/AMR/农机,成本更可控;4 路千兆网口 + 2 路 CAN FD + 4 路 USB3.0,高带宽低延迟,适配各类机器人视觉与控制方案。基于瑞芯微 RK3576J 工业级处理器(4×A72@1.6GHz + 4×A53@1.4GHz),-40~85°C 宽温,内置 6 TOPS NPU。4×USB3.0 直连深度相机,板载 WiFi 6 + 4G/5G + GPS 全场景在线,Debian 11 + ROS 2 Humble 出厂预装——机器人核心控制,一机搞定。
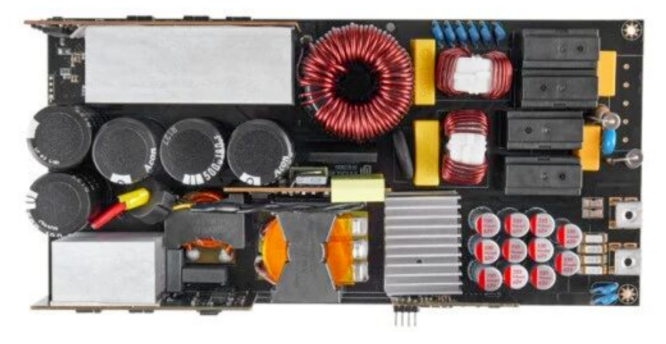
快包分析师推荐三款2KW便携式储能电源解决方案,可以在便携式储能、光伏逆变及其他双向电源模块中应用,实现体积更小,更高频,以及整体系统效率的大幅提升。


