发布成功
发布时间:2022-01-18 阅读量:1412 来源: 我爱方案网 作者: 我爱方案网整理
本文通过图文结合的方式,详细介绍了工业机器人结构、驱动及技术指标各项内容。常用运动学构形:
1、笛卡尔操作臂
优点:很容易通过计算机控制实现,容易达到高精度。缺点:妨碍工作, 且占地面积大, 运动速度低, 密封性不好。
①焊接、搬运、上下料、包装、码垛、拆垛、检测、探伤、分类、装配、贴标、喷码、打码、(软仿型)喷涂、目标跟随、排爆等一系列工作。
②特别适用于多品种,便批量的柔性化作业,对于稳定,提高产品质量,提高劳动生产率,改善劳动条件和产品的快速更新换代有着十分重要的作用。
2、铰链型操作臂(关节型)
关节机器人的关节全都是旋转的, 类似于人的手臂,工业机器人中最常见的结构。它的工作范围较为复杂。
①汽车零配件、模具、钣金件、塑料制品、运动器材、玻璃制品、陶瓷、航空等的快速检测及产品开发。
车身装配、通用机械装配等制造质量控制等的三坐标测量及误差检测。
③古董、艺术品、雕塑、卡通人物造型、人像制品等的快速原型制作。
④汽车整车现场测量和检测。
⑤人体形状测量、骨骼等医疗器材制作、人体外形制作、医学整容等。

3、SCARA操作臂
SCARA机器人常用于装配作业, 最显著的特点是它们在x-y平面上的运动具有较大的柔性, 而沿z轴具有很强的刚性, 所以, 它具有选择性的柔性。这种机器人在装配作业中获得了较好的应用。
①大量用于装配印刷电路板和电子零部件
②搬动和取放物件,如集成电路板等
③广泛应用于塑料工业、汽车工业、电子产品工业、药品工业和食品工业等领域.
④搬取零件和装配工作。

4、球面坐标型操作臂
特点:中心支架附近的工作范围大,两个转动驱动装置容易密封,覆盖工作空间较大。但该坐标复杂, 难于控制,且直线驱动装置存在密封的问题。

5、圆柱面坐标型操作臂
优点:且计算简单;直线部分可采用液压驱动,可输出较大的动力; 能够伸入型腔式机器内部。缺点:它的手臂可以到达的空间受到限制, 不能到达近立柱或近地面的空间;直线驱动部分难以密封、防尘; 后臂工作时, 手臂后端会碰到工作范围内的其它物体。

6、冗余机构
通常空间定位需要6个自由度,利用附加的关节可以帮助机构避开奇异位形。下图为7自由度操作臂位形

7、闭环结构
闭环结构可以提高机构刚度,但会减小关节运动范围,工作空间有一定减小。
①运动模拟器;
②并联机床;
③微操作机器人;
④力传感器;
⑤生物医学工程中的细胞操作机器人、可实现细胞的注射和分割;
⑥微外科手术机器人;
⑦大型射电天文望远镜的姿态调整装置;
⑧混联装备等,如SMT公司的Tricept混联机械手模块是基于并联机构单元的模块化设计的成功典范。

工业机器人的几种常用结构形式(图)

推荐阅读:
在任何数字电子系统中,时钟信号都扮演着“心脏起搏器”的角色。
RTC晶振与普通32.768kHz晶振的PCB设计要点基本一致,其核心均在于通过优化布线以降低杂散电容、确保频率精度,并依托合理的布局规划最大限度屏蔽来自板上其他信号源的电磁干扰。
按晶振的功能和实现技术的不同,分为温度补偿晶振(TCXO)、压控晶振(VCXO)、恒温晶振(OCXO)。
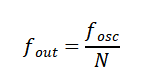
为了在性能与功耗之间取得最佳平衡,需要根据具体应用场景,对基准时钟进行相应的分频、倍频或转换处理,从而为各模块提供适宜的时钟信号。此时,分频技术就成为连接晶振基准频率与系统需求的关键,通过数字电路将晶振原始频率按固定比例降低,输出符合要求的低频时钟信号。
RTC芯片是一种专门用于精准计时、掉电续时的专用集成电路,其核心功能是提供精准、稳定的时间信息(包括秒、分、时、日、月、周、年),并能在主电源断电后依靠备用电池继续保持计时,从而确保时间持续不间断。


