发布成功
发布时间:2022-01-18 阅读量:2711 来源: 我爱方案网 作者: 我爱方案网整理
机器人的主要技术参数:机器人的技术参数反映了机器人可胜任的工作、具有的最高操作性能等情况,是设计、应用机器人必须考虑的问题。机器人的主要技术参数有自由度、分辨率、工作空间、工作速度、工作载荷等。
1、自由度
机器人具有的独立坐标轴运动的数目。 机器人的自由度是指确定机器人手部在空间的位置和姿态时所需要的独立运动参数的数目。手指的开、合,以及手指关节的自由度一般不包括在内。.机器人的自由度数一般等于关节数目。 机器人常用的自由度数一般不超过5~6个。
2、关节(Joint)
即运动副,允许机器人手臂各零件之间发生相对运动的机构。

3、工作空间
机器人手臂或手部安装点所能达到的所有空间区域。其形状取决于机器人的自由度数和各运动关节的类型与配置。机器人的工作空间通常用图解法和解析法两种方法进行表示。
4、工作速度
机器人在工作载荷条件下、匀速运动过程中,机械接口中心或工具中心点在单位时间内所移动的距离或转动的角度。
5、工作载荷
指机器人在工作范围内任何位置上所能承受的最大负载,一般用质量、力矩、惯性矩表示。还和运行速度和加速度大小方向有关,一般规定高速运行时所能抓取的工件重量作为承载能力指标。
6、分辨率
能够实现的最小移动距离或最小转动角度。
7、精度
重复性或重复定位精度:指机器人重复到达某一目标位置的差异程度。或在相同的位置指令下,机器人连 续重复若干次其位置的分散情况。它是衡量一列误差值的密集程度,即重复度。

推荐阅读:
在任何数字电子系统中,时钟信号都扮演着“心脏起搏器”的角色。
RTC晶振与普通32.768kHz晶振的PCB设计要点基本一致,其核心均在于通过优化布线以降低杂散电容、确保频率精度,并依托合理的布局规划最大限度屏蔽来自板上其他信号源的电磁干扰。
按晶振的功能和实现技术的不同,分为温度补偿晶振(TCXO)、压控晶振(VCXO)、恒温晶振(OCXO)。
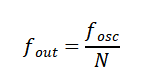
为了在性能与功耗之间取得最佳平衡,需要根据具体应用场景,对基准时钟进行相应的分频、倍频或转换处理,从而为各模块提供适宜的时钟信号。此时,分频技术就成为连接晶振基准频率与系统需求的关键,通过数字电路将晶振原始频率按固定比例降低,输出符合要求的低频时钟信号。
RTC芯片是一种专门用于精准计时、掉电续时的专用集成电路,其核心功能是提供精准、稳定的时间信息(包括秒、分、时、日、月、周、年),并能在主电源断电后依靠备用电池继续保持计时,从而确保时间持续不间断。


