发布时间:2024-03-7 阅读量:3112 来源: 我爱方案网 作者: wenwei
【导读】超声波传感器是将超声波信号转换成其他能量信号(通常是电信号)的传感器。它具有频率高、波长短、绕射现象小,特别是方向性好、能够成为射线而定向传播等特点,应用起来也比较简单方便,成本低廉。超声波传感器的性能会受到分辨率、线性度和响应时间等参数的影响,工程师该如何进行参数选型?在实际使用过程中也会遇到反射问题、噪音和交叉问题等,工程师该如何应对这些问题?文中都会给出答案。
参数选型
超声波传感器的性能参数对其实际应用具有重要影响,包括测量范围、分辨率、重复性、线性度、响应时间等。具体分析如下:
1、测量范围
测量范围是指超声波传感器对目标物体与传感器之间距离的测量范围。一般来说,测量范围决定了超声波传感器的实际应用场景。要选择合适的测量范围,需要综合考虑测量值的精度、重复性、响应时间等因素。测量范围越大,精度和重复性往往会受到影响。
2、分辨率
超声波传感器的分辨率是指其能够分辨两个距离之间的最小距离差值。分辨率通常与传感器的频率和脉冲宽度有关,频率和脉冲宽度越高,分辨率越高。在实际应用中,需要根据目标物体的特性和应用场景来选择合适的分辨率。
3、重复性
重复性是指连续多次相同的测量条件下,超声波传感器输出的距离值之间的差异度。重复性较好的传感器输出值之间的差异较小,对应用的精度要求较高的场景更适用。
4、线性度
线性度是指超声波传感器输出值与实际距离之间的误差。一般来说,线性度越高,误差越小,应用场景越广泛。
5、响应时间
响应时间是指传感器从接收到测量信号到输出距离值的时间。一般来说,响应时间越短,适用性越广泛。
常见问题及解决办法
超声波传感器应用起来原理简单、方便,成本也很低。但是超声波传感器有一些缺点,比如,反射问题、噪音和交叉问题等,在实际应用时,遇到这些问题,我们该如何解决呢?
1、反射问题
如果被探测物体始终在合适的角度,那超声波传感器将会获得正确的角度。但是不幸的是,在实际使用中,很少被探测物体是能被正确的检测的。
其中可能会出现几种误差:
三角误差:当被测物体与传感器成一定角度的时候,所探测的距离和实际距离有个三角误差。
镜面反射:这个问题和高中物理中所学的光的反射是一样的。在特定的角度下,发出的声波被光滑的物体镜面反射出去,因此无法产生回波,也就无法产生距离读数。这时超声波传感器会忽视这个物体的存在。
多次反射:这种现象在探测墙角或者类似结构的物体时比较常见。声波经过多次反弹才被传感器接收到,因此实际的探测值并不是真实的距离值。
这些问题可以通过使用多个按照一定角度排列的超声波圈来解决。通过探测多个超声波的返回值,用来筛选出正确的读数。
2、噪音
虽然多数超声波传感器的工作频率为40-45Khz,远远高于人类能够听到的频率。但是周围环境也会产生类似频率的噪音。比如,电机在转动过程会产生一定的高频,轮子在比较硬的地面上的摩擦所产生的高频噪音,机器人本身的抖动,甚至当有多个机器人的时候,其它机器人超声波传感器发出的声波,这些都会引起传感器接收到错误的信号。
这个问题可以通过对发射的超声波进行编码来解决,比如发射一组长短不同的音波,只有当探测头检测到相同组合的音波的时候,才进行距离计算。这样可以有效的避免由于环境噪音所引起的误读。
3、交叉问题
交叉问题是当多个超声波传感器按照一定角度被安装在机器人上的时候所引起的。超声波X发出的声波,经过镜面反射,被传感器Z和Y获得,这时Z和Y会根据这个信号来计算距离值,从而无法获得正确的测量。
解决的方法可以通过对每个传感器发出的信号进行编码。让每个超声波传感器只听自己的声音。
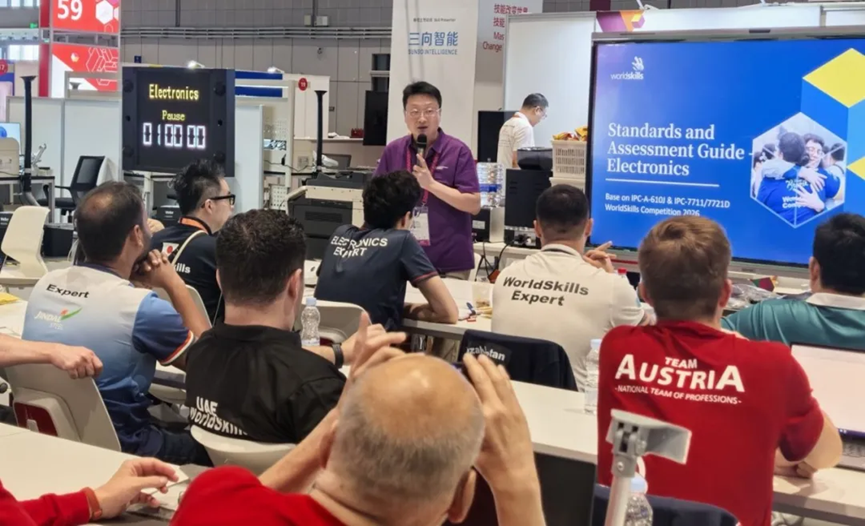
第 48 届世界技能大赛在上海举行,并于 9 月 27 日晚闭幕。根据赛事官方公布结果,中国选手吴铜获得电子技术项目金牌,中国代表团由此实现在该项目上的世赛四连冠。
2026 年 9 月 29 日,推出电子书《High-Performance RF Solutions for Agile New Markets》(面向敏捷新兴市场的高性能射频解决方案),深入探索适用于无人机、卫星通信和工业物联网的新一代射频无线设计。该书探讨了如何运用宽带元器件和经过验证的现成解决方案,以应对上市时间压力、共存问题、能效需求和系统复杂性,实现更敏捷的射频开发。
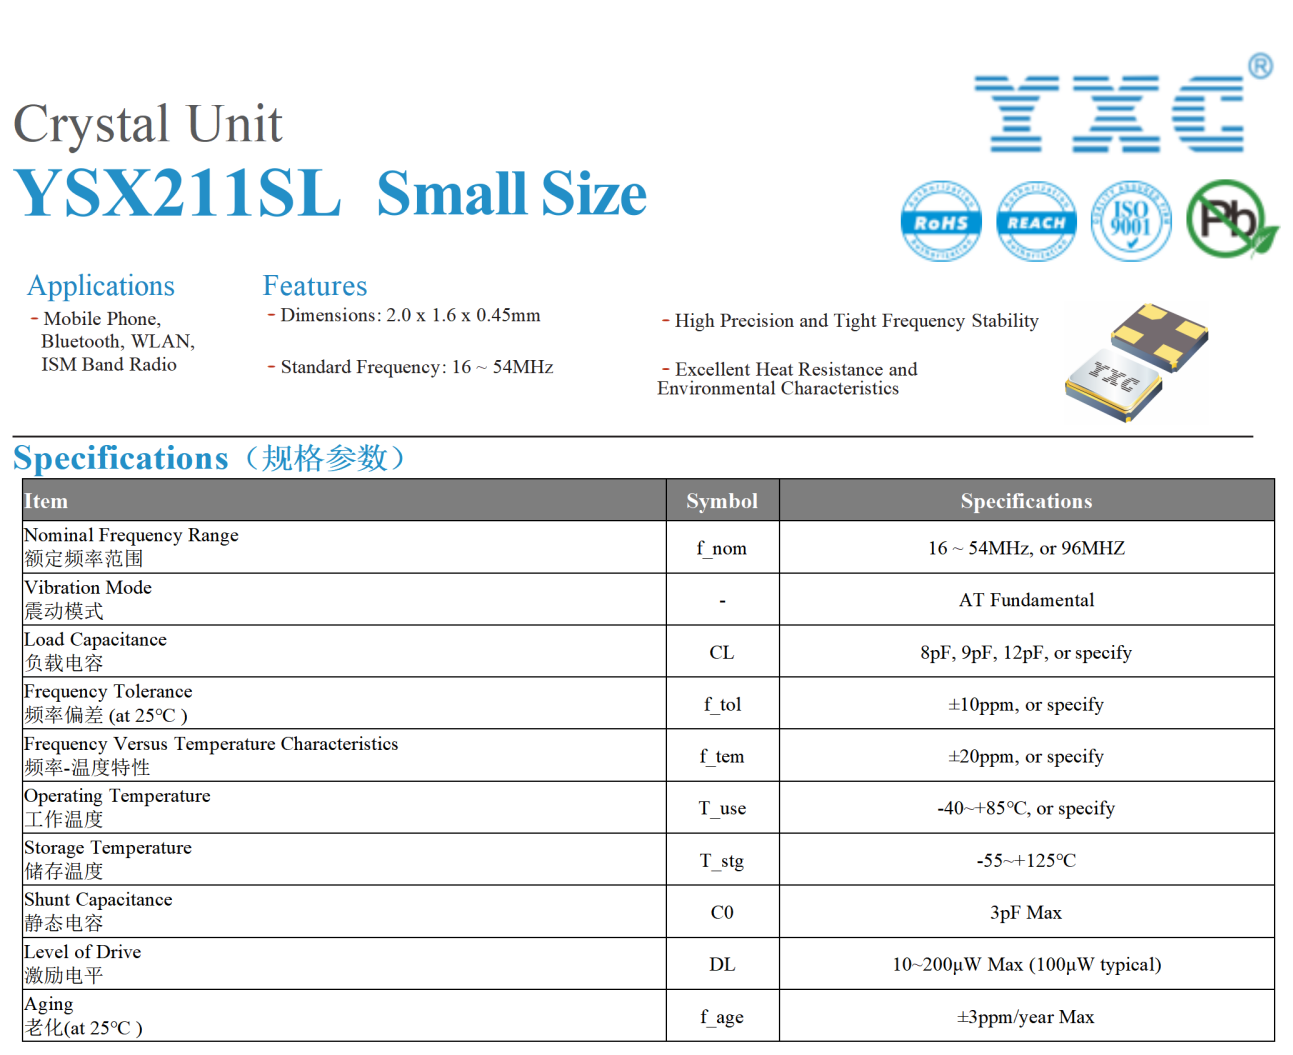
短视频、直播、采访等应用的普及,推动无线领夹麦不断向更小、更轻、更便携的方向演进。然而,体积缩小的同时,内部仍需集成无线音频SoC、电源、电池、拾音等多个模块,这对晶体谐振器的尺寸、频率精度和稳定性提出了更高要求。作为蓝牙音频SoC和无线收发芯片的参考频率源,晶体谐振器是无线通信系统中不可或缺的基础器件,其选型直接关系到领夹麦的通信质量与整机可靠性。
随着无人机在物流配送、巡检测绘、农业植保和应急救援等领域的广泛应用,其机载系统正集成越来越多的通信、导航、图传与智能计算功能。在这一过程中,GNSS、无线通信和PLL频率合成等关键链路对参考时钟的要求持续提升——不仅需要频率精准,更对相位噪声、温度稳定性和小型化提出了更高要求。相位噪声作为衡量时钟信号频谱纯净度的重要指标,正逐渐成为无人机时钟选型中不可忽视的一环。YSO510TP系列TCXO正是面向这一趋势,兼顾低相噪、高稳定性与小型化封装,为无人机射频链路提供更干净的参考时钟。
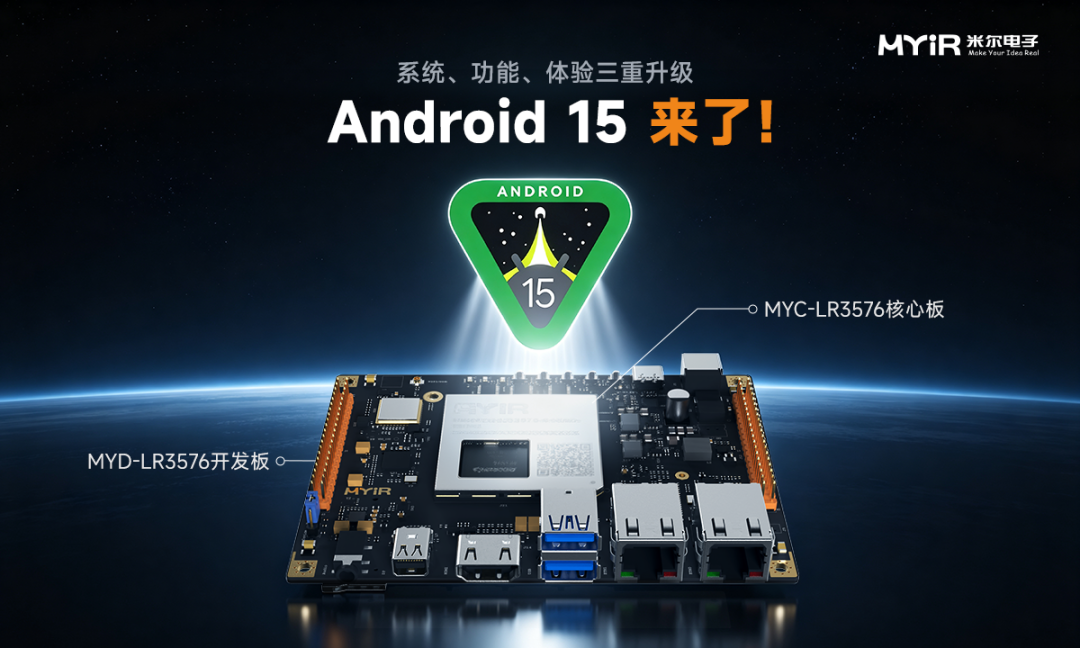
米尔电子 MYD-LR3576 Android V2.0.1 现已正式发布。继 V1.0.0 版本支持 Android 14 后,本次发布将系统升级至 Android 15,并围绕系统基线、板级功能和使用体验进行三重升级。新版本针对 MYD-LR3576 硬件完成整机适配与验证,提供更新、更完整、更易部署的 Android 开发基线。


