发布成功
发布时间:2025-03-7 阅读量:3664 来源: 我爱方案网 作者: bebop
工业自动化领域,EtherCAT作为一种高效的工业以太网协议,以其出色的实时性能、灵活的拓扑结构和强大的扩展能力,成为众多伺服驱动与步进驱动产品研发的首选。
我爱方案网配合原厂生态,推荐基于HPM6E00开发的全套伺服驱动器整机方案,方案整套代码开源可交付,更方便工程师设计开发相应方案。
先楫HPM6E00伺服驱动器支持单相AC~90V- AC~253V 电源供电,配合100W~750W 高响应伺服电机(电机搭配17位绝对值编码器),实现全闭环功能,电机运行安静平稳。该方案支持适配电机、支持EtherCAT总线控制,支持DI输入和DO输出,具备过流、过压、过载等保护。该方案应用于电子制造、锂电、机械手、包装、机床等行业的自动化设备,以其高性能实现快速精确的位置控制、速度控制和转矩控制,提高系统的响应速度和生产效率。
方案硬件结构:
EtherCAT 高压驱动器是先楫研制的高性能中小功率的直流伺服产品。该系列产品支持的功率范围为 100W~750W,采用以太网通讯接口,支持 EtherCAT 通讯协议,配合上位机可实现多台伺服驱动器联网运行。
电路设计包含电源模块,通讯模块,电机控制模块。
电源模块:将 AC220V 整流成 DC310V 提供给电机驱动模块。
通讯模块:负责 EtherCAT 通讯,菜单控制交互,调试交互
电机控制模块:负责电机驱动, 电机电流采样 ,母线电压采样,编码器读取,故障保护。
电机架构
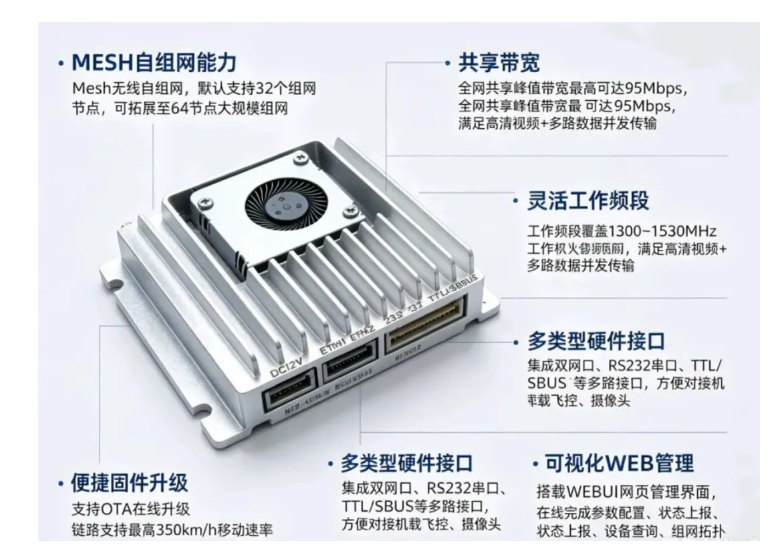
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
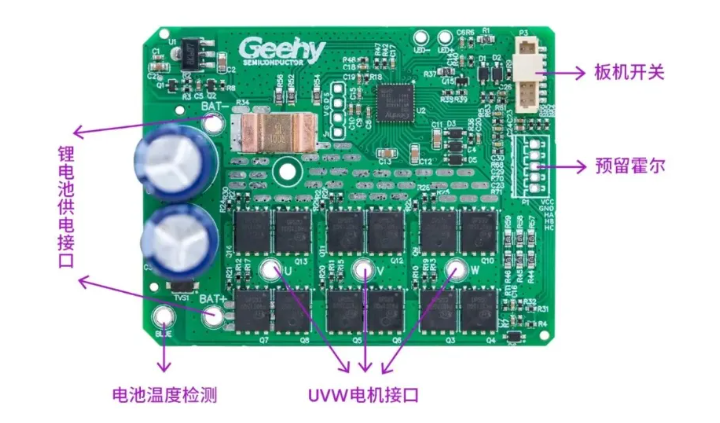
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
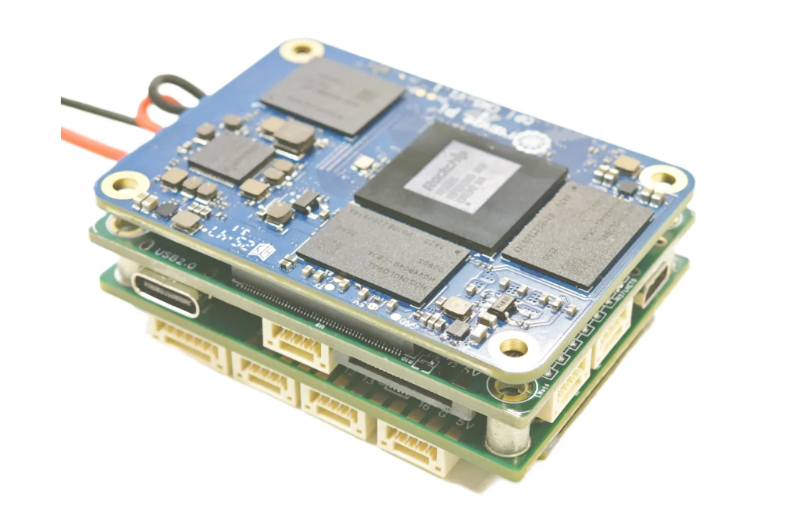
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
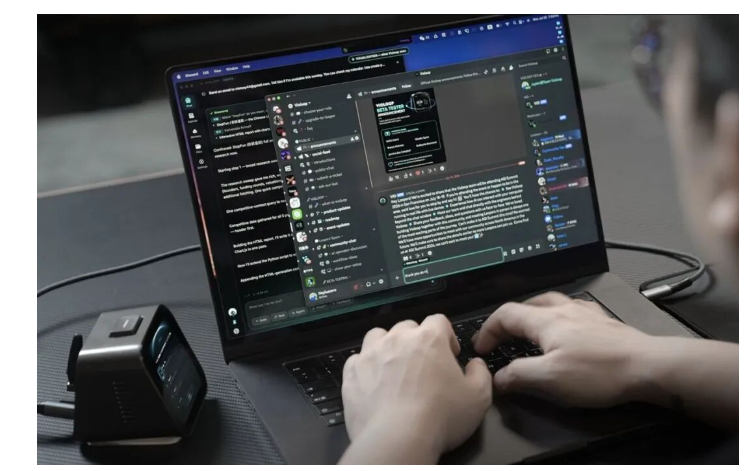
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


