发布成功
发布时间:2025-06-26 阅读量:2580 来源: 我爱方案网 作者: bebop
随着国产工业机器人从核心部件进口转向全面自主化,六轴机械臂在高端领域正加速替代国际品牌。2024年全球工业机器人市场规模达340亿美元(年复合增长率9.9%),而中国以51%的全球装机量成为最大市场。
在此背景下,快报分析师推荐基于极海和先楫高性能MCU开发的伺服电机驱动器方案,方案采用低成本的EtherCAT工业以太网现场总线实时通讯技术,实现多轴伺服控制器高精度同步协同作业,可为工业自动化生产的焊接、码垛、喷涂等精细化现场作业提供高效可靠的技术保障。
扫码可申请免费样片以及获取产品技术规格书
本方案采用6个搭载极海G32R501实时控制MCU的EtherCAT总线型高压伺服控制器,实现六轴机械臂的关节控制和位置反馈。
极海G32R501凭借灵敏感知、高效运算、精准控制等特性,为6个关节伺服控制器构筑"最强大脑",其微秒级响应速度与运动控制算法,保证高压伺服控制系统的稳态速度波动可以达到0.1%以内、主中断执行时间15.8μs左右,电流环执行时间0.76μs左右,保证机械臂在高速运动、重载作业及复杂轨迹规划中保持高度平顺性与定位精度。
· 外围辅助控制采用2路气阀控制,分别实现夹爪和吸盘的气动控制
· 2路气阀控制,分别实现物料推送控制和定位控制
· 2路输出I/O,实现蜂鸣器和工作指示灯的控制
· 1路输入I/O,实现物料到位的检测
· 3 路输入I/O,进行急停开关信号的检测
极海G32R501工业六轴机械臂参考方案中,控制器和伺服驱动器及远程IO板之间采用EtherCAT通讯,控制器作为EtherCAT主站,6个伺服控制器和1个远程IO板作为EtherCAT从站,通讯周期为1ms,同步精度小于1μs。
技术参数 | |||||
轴数 | 6轴 | 通讯 速度 | 100Mbps | 通讯 周期 | 1ms |
同步 精度 | <1μs | 额定 负载 | 1.5kg | 最大 负载 | 3kg |
重复定位精度 | ±0.02mm | 运动半径 | 600mm | ||
运动范围和速度 | |||||
轴1 | ±160° | 247.5°/s | |||
轴2 | -110°~+55° | 231.8°/s | |||
轴3 | -36°~+140° | 297°/s | |||
轴4 | ±112° | 300°/s | |||
轴5 | ±120° | 600°/s | |||
轴6 | 360° | 600°/s | |||
先楫HPM6E00总线型伺服驱动器支持单相AC~90V- AC~253V 电源供电,配合100W~750W 高响应伺服电机(电机搭配17位绝对值编码器),实现全闭环功能,电机运行安静平稳。该方案支持适配电机、支持EtherCAT总线控制,支持DI输入和DO输出,具备过流、过压、过载等保护。该方案应用于电子制造、锂电、机械手、包装、机床等行业的自动化设备,以其高性能实现快速精确的位置控制、速度控制和转矩控制,提高系统的响应速度和生产效率。
方案特点
支持第三方付费定制开发
扫码可申请免费样片以及获取产品技术规格书
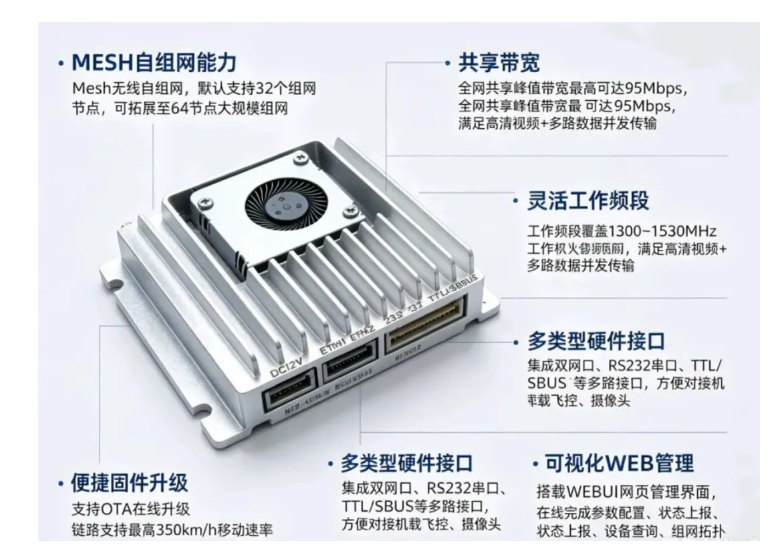
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
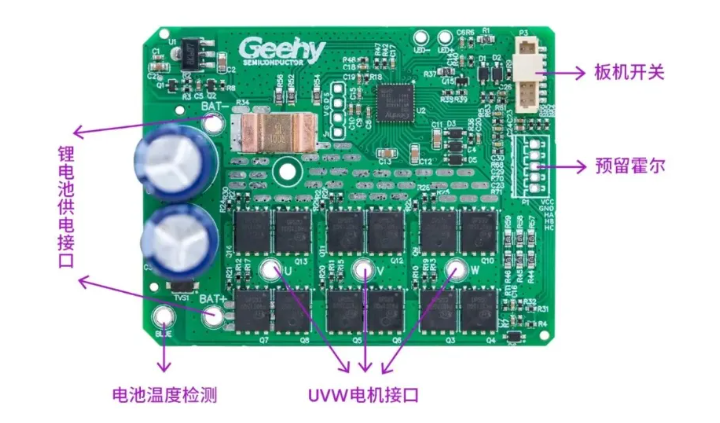
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
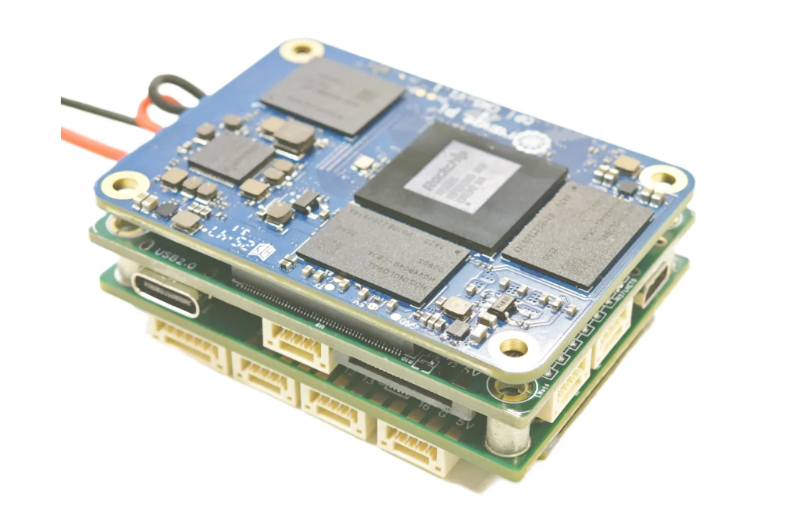
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
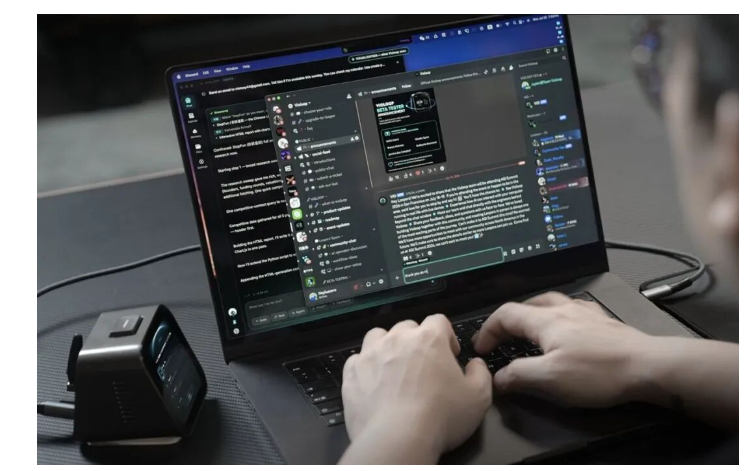
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


