发布成功
发布时间:2025-09-11 阅读量:2820 来源: 发布人: suii
在科技飞速发展的浪潮中,人工智能与边缘计算不断深度融合,正以前所未有的力度与速度,重塑我们社会的运行方式与生活方式。RK3576芯片拥有4核Cortex-A72以及4核Cortex-A53提供基础算力,6TOPS算力NPU来模型推导运算。使用YOLOv8模型时也是手到擒来,接下来随着步伐看看它表现如何。
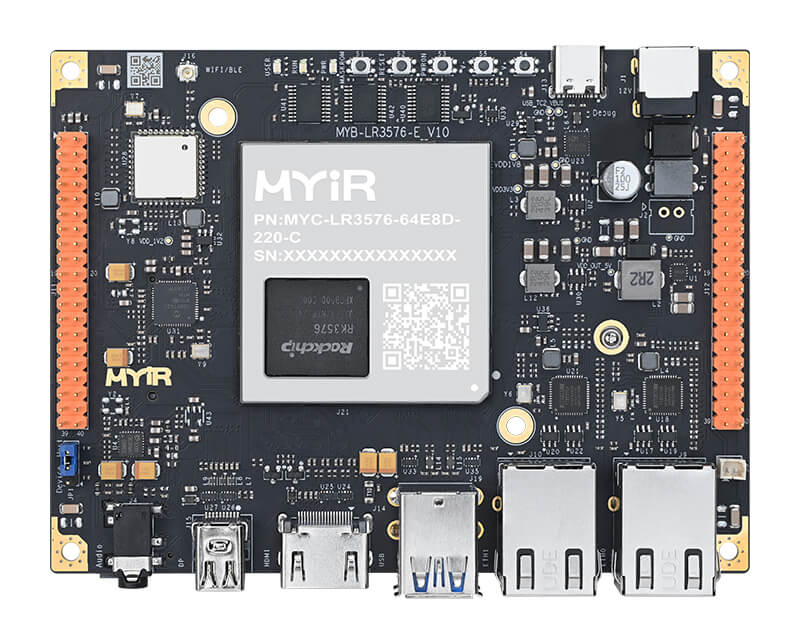
图:此次的板卡RK3576核心板开发板
YOLO简介
YOLO(You Only Look Once)是当前业界领先的实时目标检测算法系列,以其速度和精度的完美平衡而闻名。从它发布至今,经历了好几个版本变革,下图是它发展历史。
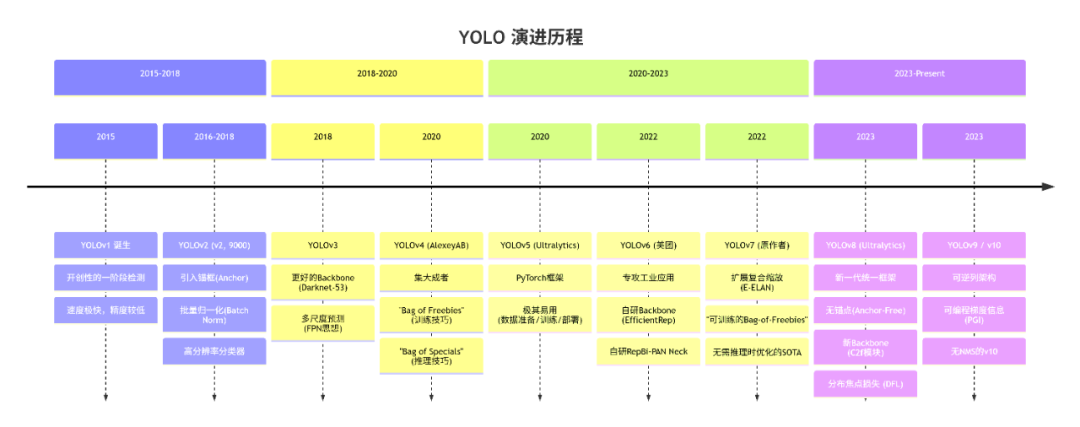
图1-1. YOLO版本发展史
YOLOv8在性能、易用性、架构现代性和生态之间取得了最佳的平衡,它是目前最全面,最省心选择。
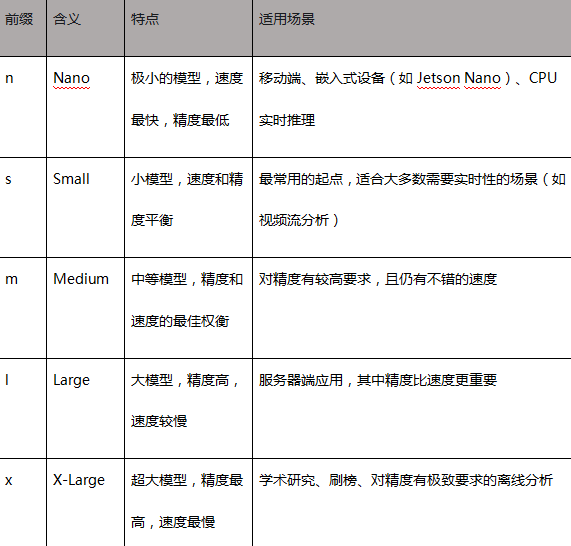
同样YOLOv8也有很多尾缀,用一个表简单列一下它们分别代表什么意思:
表1-1.按任务类型区分
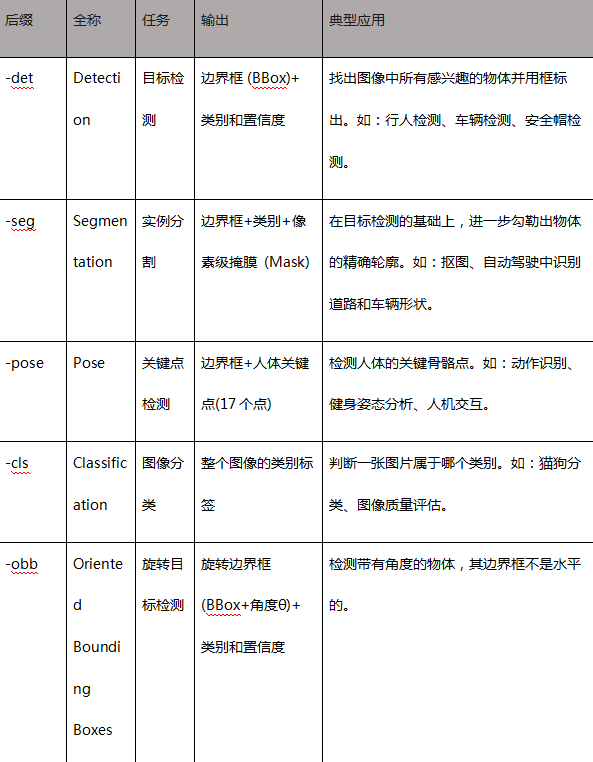
表1-2.按模型尺寸分
Demo模型选择
基于MYD-LR3576来说,选择s/n小模型相对合适,使用基础功能和-seg,-obb,-pos来演示。
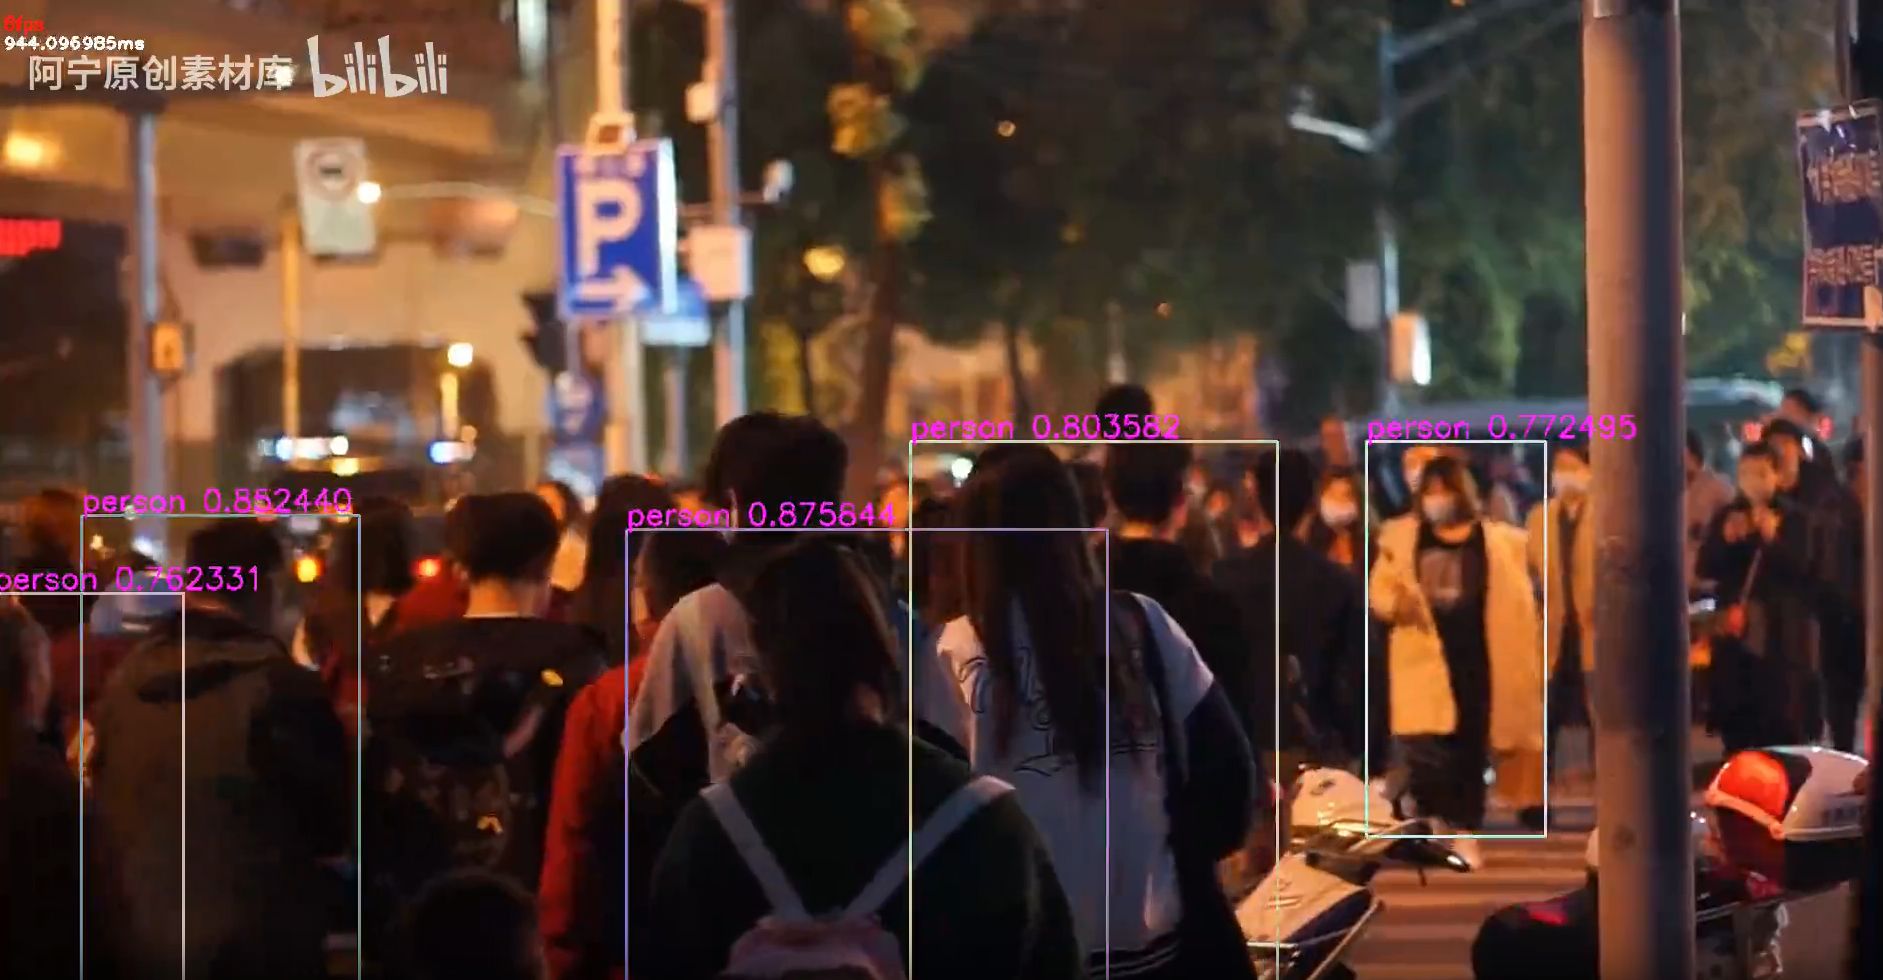
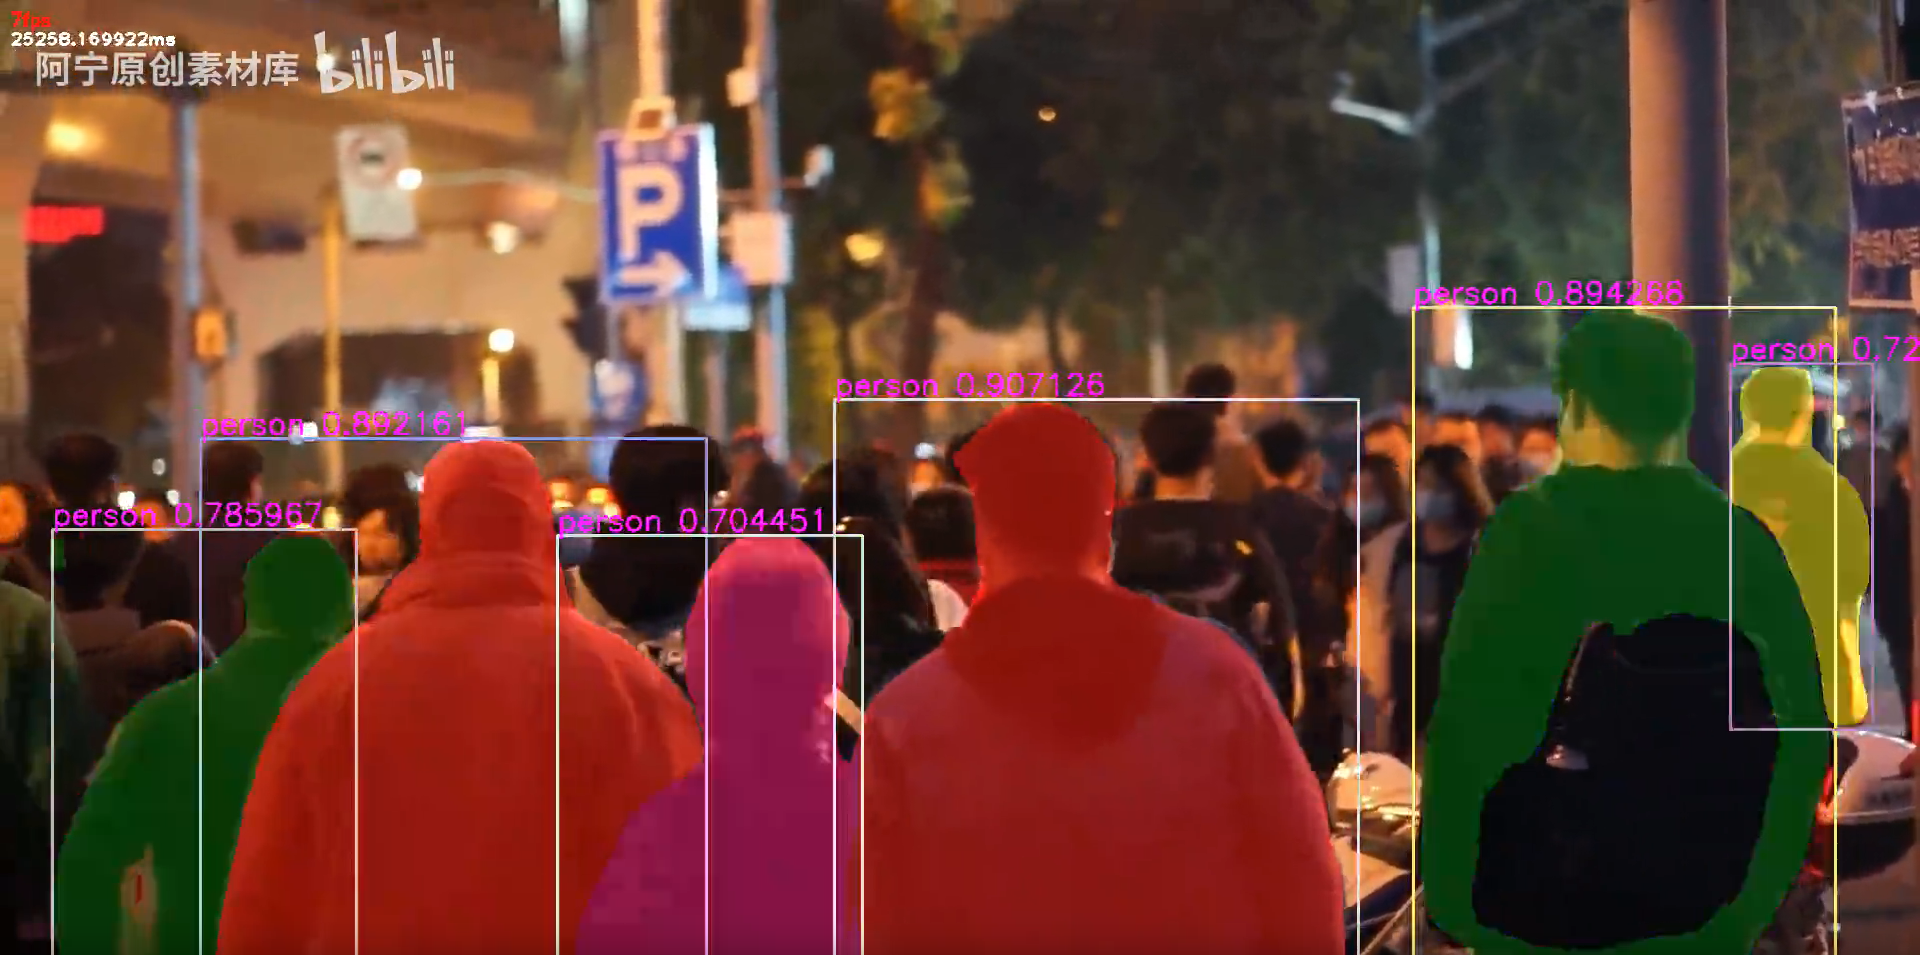
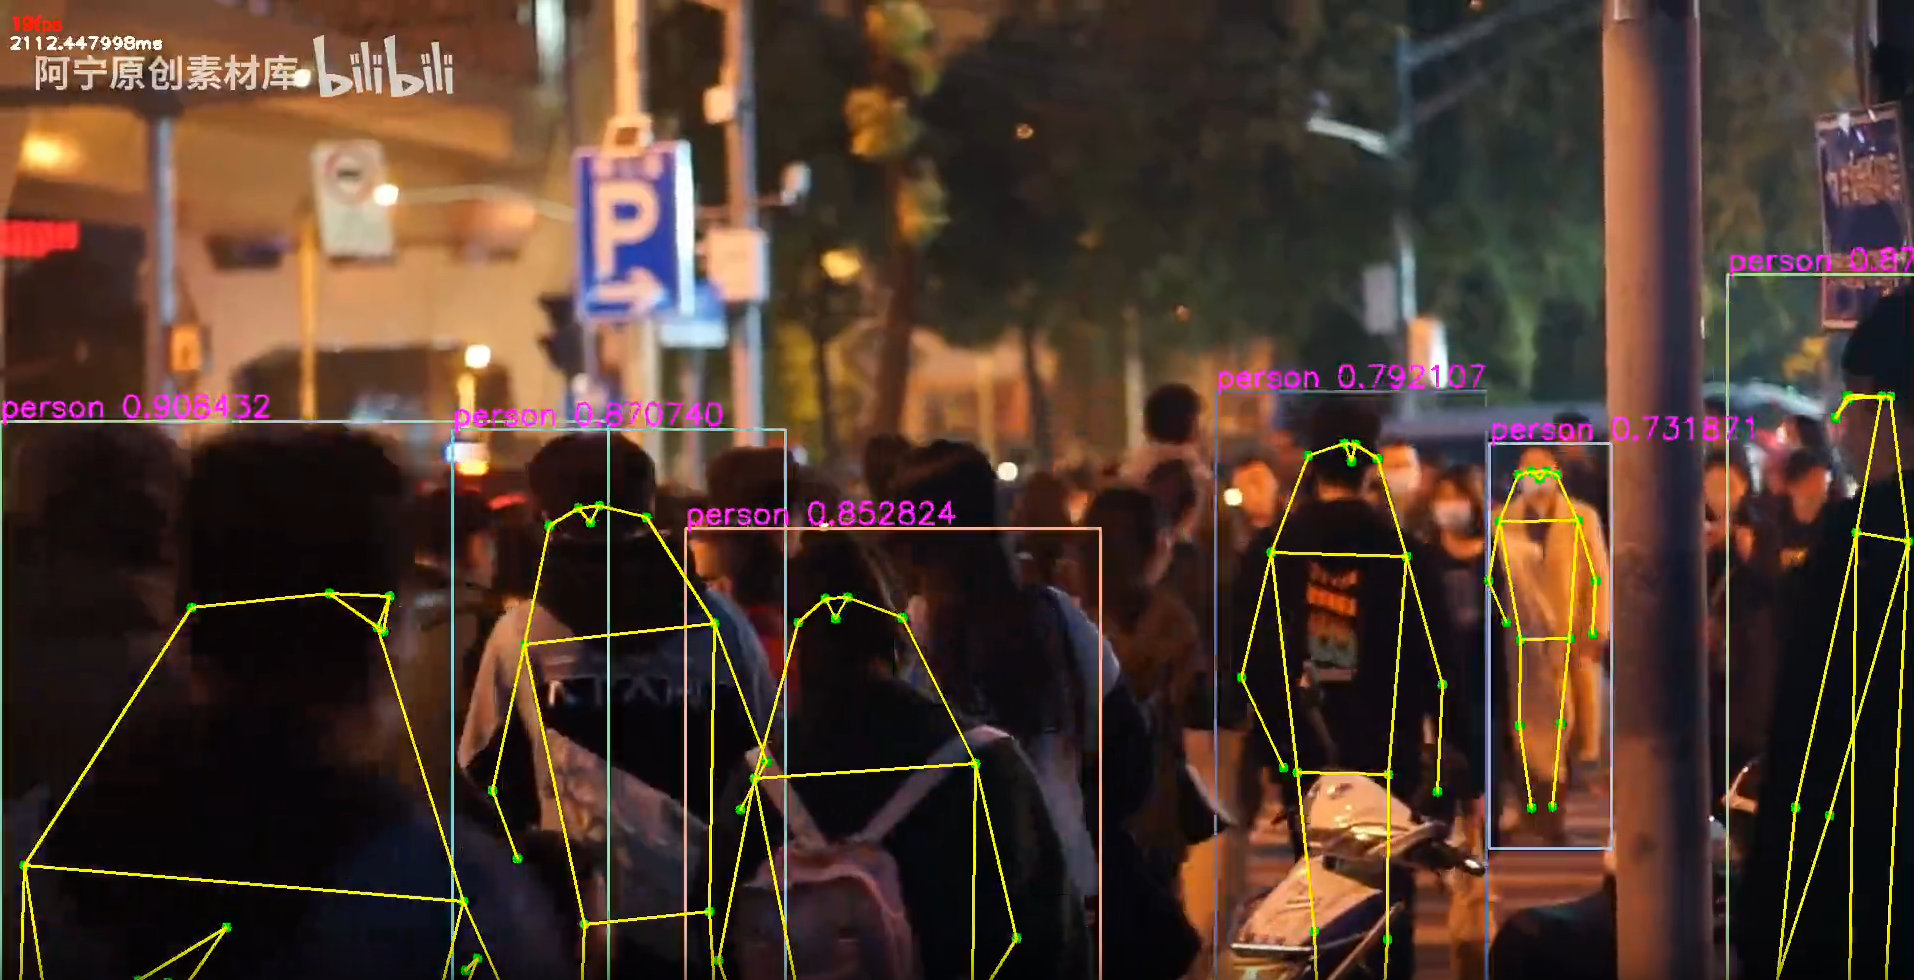
单独测试视频场景效果展示
1.YOLOv8s.int 目标检测模型
2.YOLOv8s-seg.int 实例分割模型
3.YOLOv8s-pose.int 人体姿态估计模型
4.YOLOv8s-obb.float 旋转目标检测模型
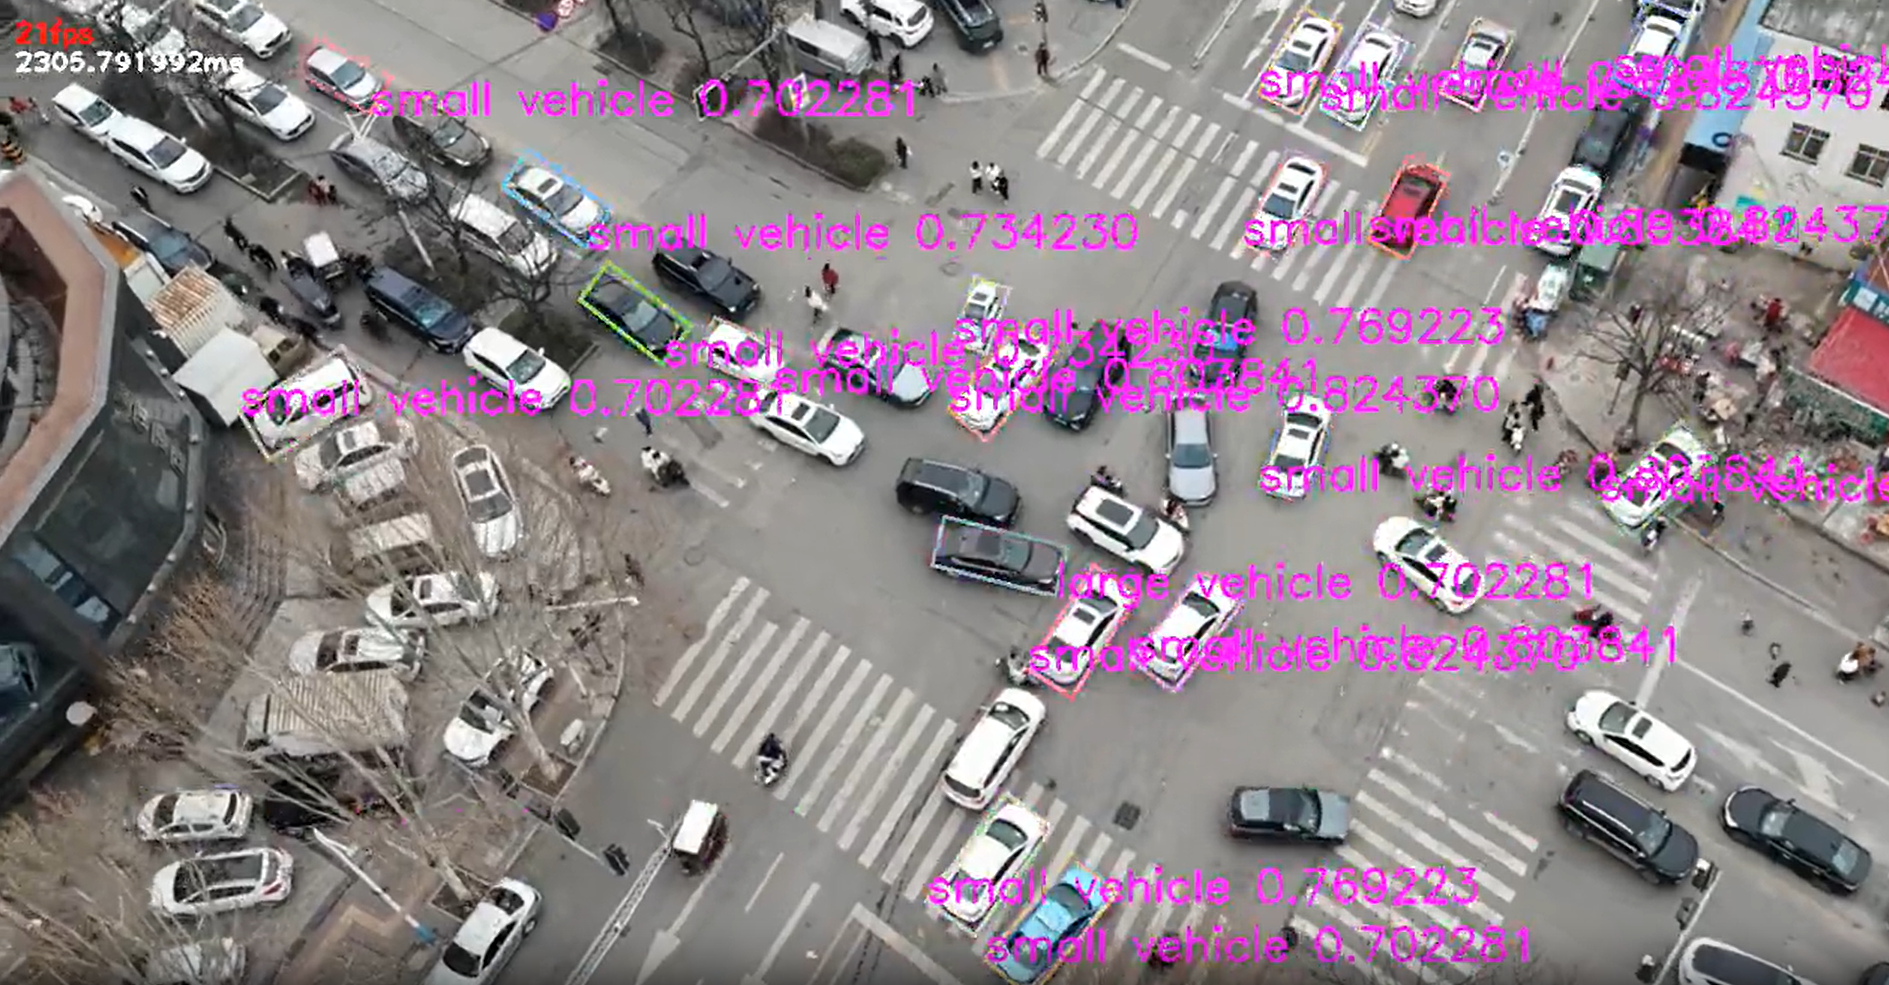
上面已经看到了单独解析视频时,每一种模型效果,接下来演示MYD-LR3576通过4路摄像头同时推导效果。
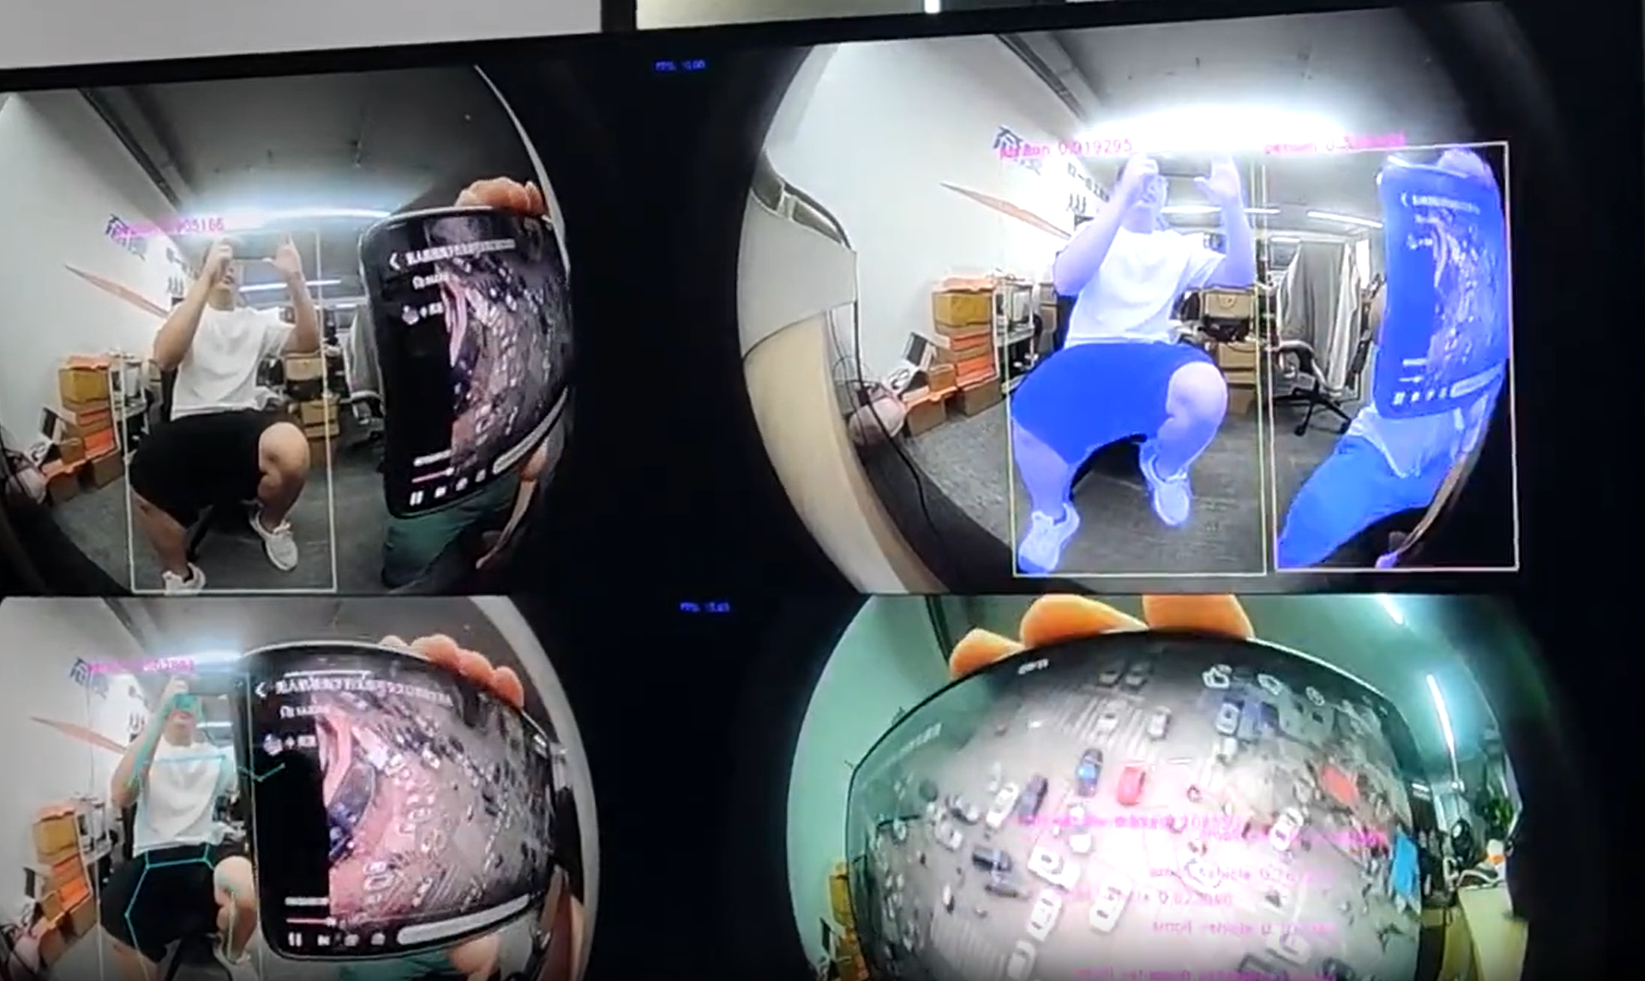
实现方式如下:
MYD-LR3576拥有3路MIPI-CSI接口,通过3个MY-CAM004M分别接入3路MIPI-CSI,采用2+1+1方式搭载4路AHD高清摄像头,摄像头采集的画面输出为H.264编码的RTSP码流,1920*1080分辨率,30帧。经过MYD-LR3576开发板处理后,单路视频输出1920*1080,25fps,4路视频加起来在60~70帧,cpu占用率接近100%,NPU综合利用率在50~60%。
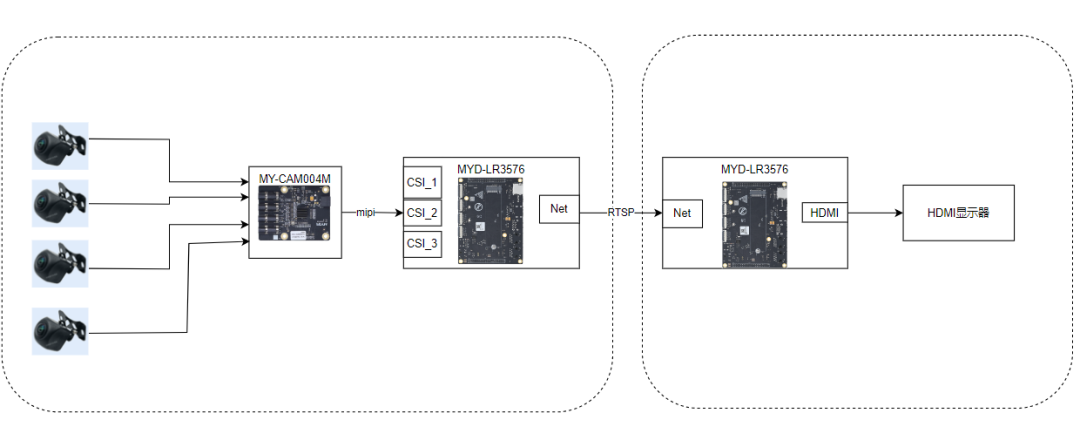
图1-2. 实物接线概要图
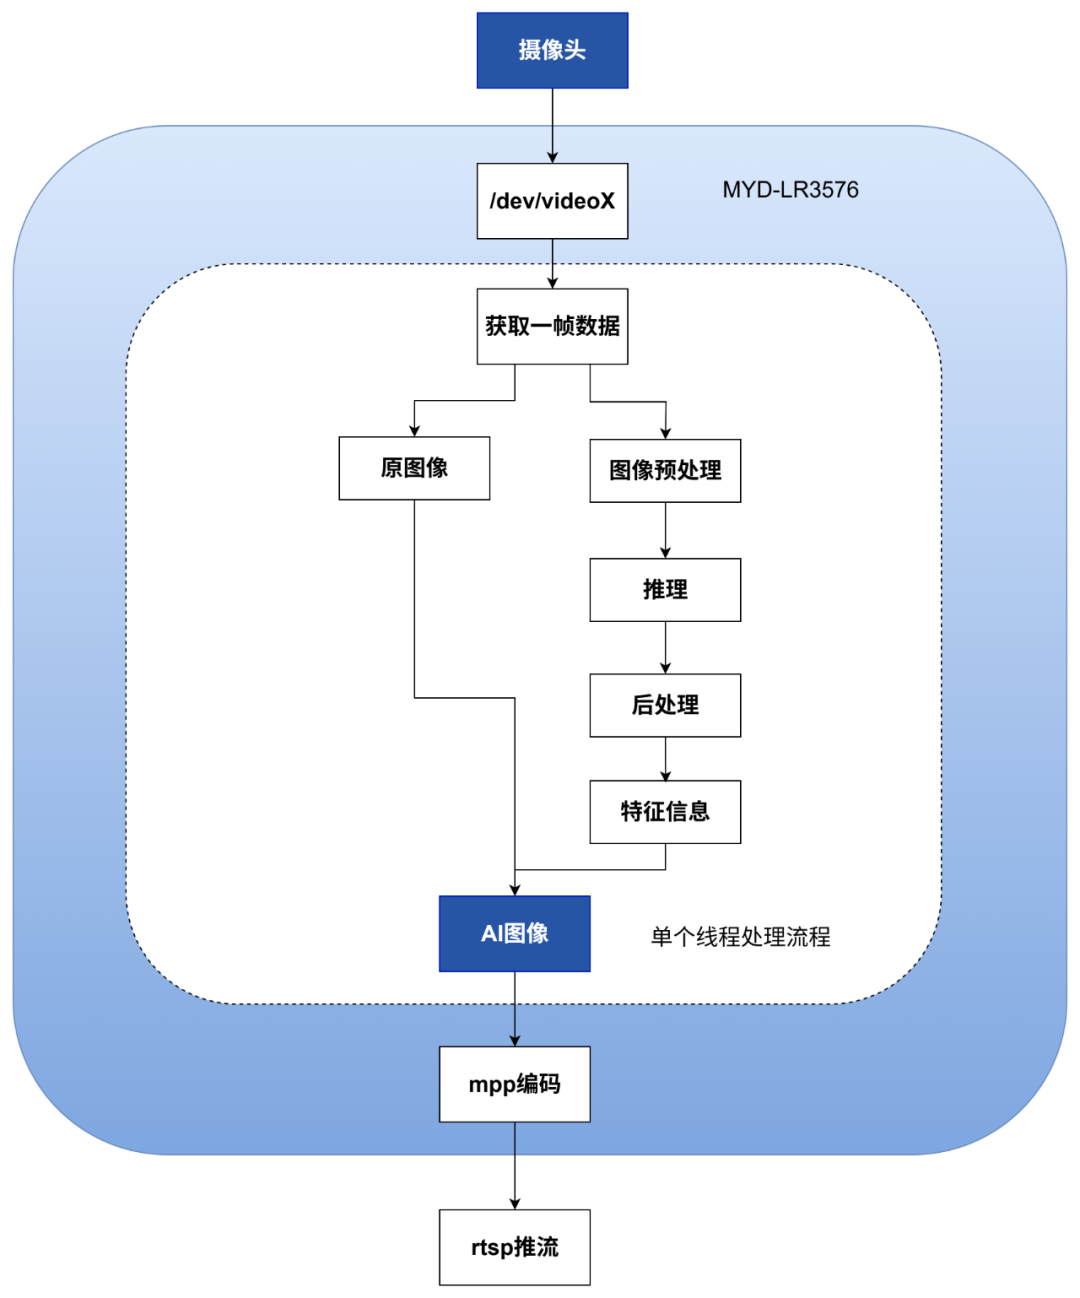
图1-3. 摄像头数据处理流程图
MYIR在程序中做了哪些优化
AI推导一轮流程
· 获取CSI一帧数据
· 裁剪数据到xxx*yyy较小图片
· 调用RKNN api处理
· 获取返回特征位置和相似度
· 对应放大到原始图片
· 增加方框和相似度值到原图
这样做后果是CPU利用率不高,视频采集帧数低,最后显示效果会卡顿。
采用线程池方案,将上述过程通过线程处理,充分利用4个A72和4个A53资源,同时采用RGA来做图片裁剪和放大。将CPU,GPU,NPU,VPU4个模块协同工作,资源最大限度开发使用。
总结:
RK3576 在运行 YOLOv8 模型方面表现卓越,为多领域应用提供了强大的技术支撑。在智能安防领域,该芯片可部署于机场、火车站、商场等公共场所的监控系统中,实时、精准地识别异常行为(如斗殴、奔跑等),并及时触发告警机制。同时,结合人脸识别技术,系统能够对进出人员实施身份核验,通过与数据库信息快速比对,实现对重点关注对象的动态监控与轨迹追踪。此外,RK3576 还可赋能智能机器人,赋予其高效的环境感知与实时响应能力,进一步提升智能化应用的交互水平与执行效率。
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
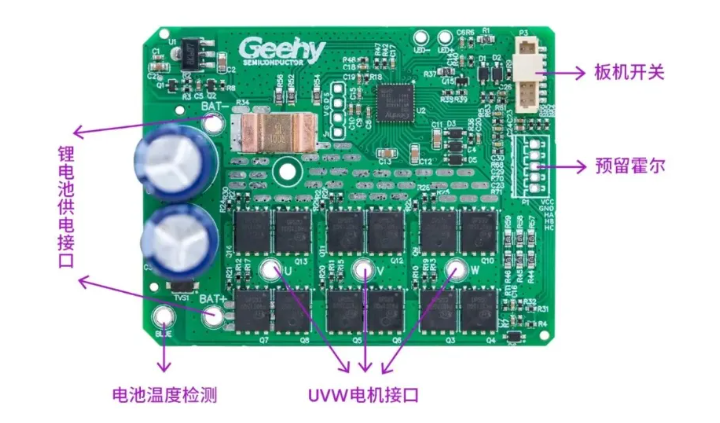
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
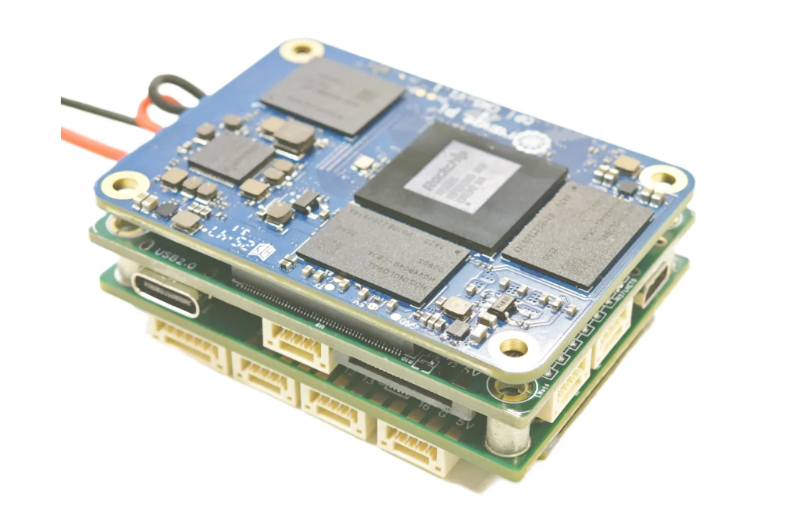
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


