发布成功
发布时间:2026-04-20 阅读量:15034 来源: IT之家 发布人: bebop
在一项测试新型植入式脑机接口(BCI)的研究中,三只恒河猴仅通过大脑信号,就在虚拟现实(VR)世界中控制自身运动。这项上周发表于《科学进展》的研究,标志着向可在实验室环境外使用的实用型脑机接口迈出了重要一步。

用于辅助技术的脑机接口
据IT之家了解,脑机接口可实现大脑与计算机、机械臂等外部设备的直接通信。这一技术被认为对帮助瘫痪患者移动物体、交流或完成其他任务具有极高价值。不过,基于实验室的脑机接口演示,与可在现实场景中使用的实用、灵活系统之间仍存在差距。
此前已有研究在猴子和人类身上开展了皮层内脑机接口试验 —— 这类设备会直接植入大脑,使受试者能够控制电脑光标、机械臂、假肢与轮椅,还有研究帮助患者恢复了沟通能力与瘫痪肢体的功能。但现实场景中的移动需要适应不可预知的事件与复杂环境,而以往的脑机接口在这方面表现欠佳,往往需要受试者做出明显肢体动作,或仅能在极为简单的场景中运行。
该新研究的作者解释道:“受限于实验室环境,以往的运动类脑机接口研究大多聚焦于光标或机械臂控制,这阻碍了技术向轮椅操控等现实场景的转化。此外,现实中由大脑控制的自主移动常会遇到不可预知的情况,需要高度灵活的实时修正,而这很可能依赖于运动前区和初级运动皮层的共同活动。”
三只猴子、一个球体与一片虚拟森林
这套新研发的脑机接口系统,将电极阵列植入了三个与运动规划相关的脑区:初级运动皮层(M1)、背侧运动前区(PMd)与腹侧运动前区(PMv)。电极采集猴子的大脑神经信号,由人工智能模型解析后,用于控制虚拟现实环境中的虚拟形象;该环境具备立体视觉,模拟的场景复杂度与不可预测性会逐步提升。AI 解码模型仅经过短暂的被动阶段训练,后续无需再训练即可使用。

在实验的一部分中,猴子学会好在屏幕上移动动物体;另一部分实验里,它们以第一视角在森林场景中控制猴子虚拟形象。猴子观察屏幕上的动作(被动注视),并通过大脑活动完成多项不同任务的移动操控。

“通过将初级运动皮层、背侧及腹侧运动前区的信号解码为连续速度指令,我们的系统可实现大范围任务的实时控制,包括中心向外导航、避障、动态目标切换,以及在视觉复杂场景中的第一、第三人称连续移动,模拟了现实中的行动场景。”
研究作者写道:“与以往专注于二维光标控制、机械臂操控,或是在二维显示器上沿轨道进行一维运动的研究不同,我们的虚拟现实设计着重模拟现实挑战:任务切换、空间与场景泛化,以及无需明显肢体动作或本体感觉即可实现的脑机接口控制。”
研究团队发现,猴子仅依靠大脑信号、无需做出任何明显肢体动作,就能精准控制三维虚拟现实环境中的运动;在试验过程中,它们甚至展现出清晰的学习能力,表现持续提升。团队还发现,相较于初级运动皮层,运动前区(腹侧与背侧)能为导航控制提供更有效的信号。该系统可在不同任务与环境中通用,无需重新训练,泛化能力优异。
从猴子虚拟现实实验到改善生活质量
尽管后续仍有工作要开展,包括最终的人体试验,但研究团队认为,这套脑机接口系统为提升瘫痪患者的生活质量与行动能力迈出了重要一步。研究结果表明,大脑能够适应并控制虚拟环境中的复杂任务,同时也进一步揭示了背侧运动前区与腹侧运动前区在脑机接口运动控制中所发挥的作用。
研究作者表示:“综上,我们的皮层内脑机接口系统具备多项关键能力,使其非常适用于辅助瘫痪患者应对现实场景。它能实现快速、精准的控制与连续移动,这对轮椅操控等任务至关重要。该系统可无缝适应目标位置变化,成功完成避障,这些都是在房屋等复杂、杂乱环境中行动所必需的能力,同时还能快速响应患者的意图变化。”
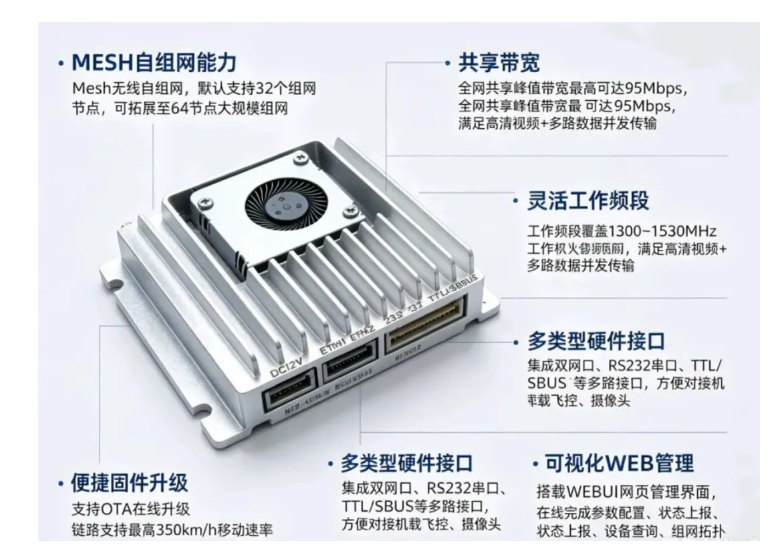
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
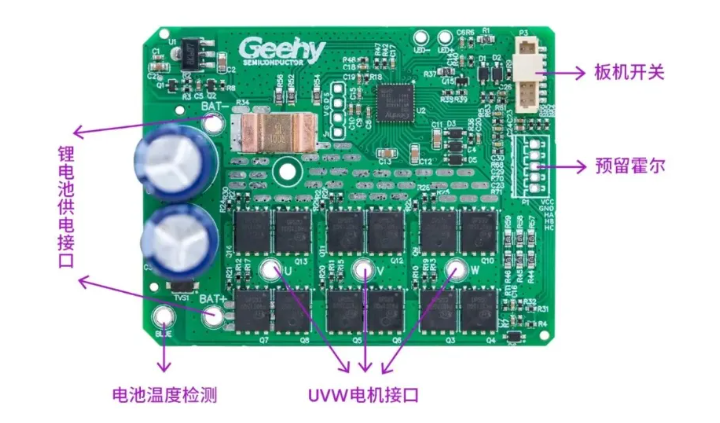
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
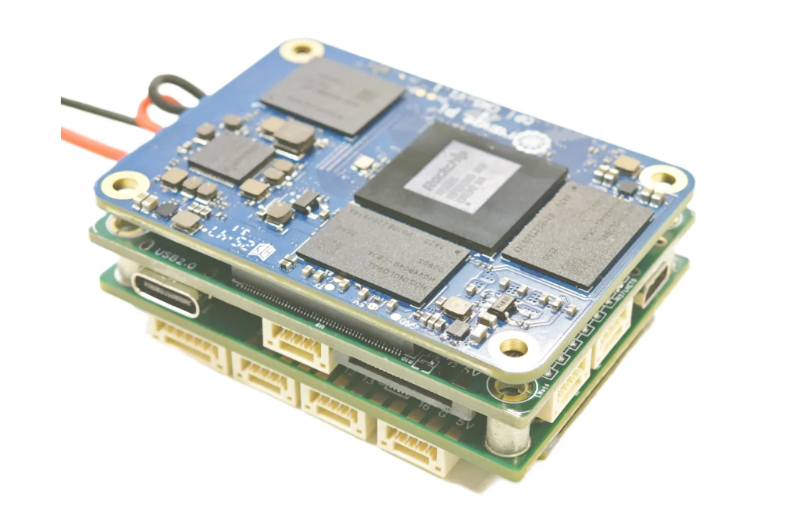
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


