发布成功
发布时间:2026-06-2 阅读量:10909 来源: 米尔 发布人: bebop
人形机器人正从实验室走向工业与服务场景,传统控制器面临三大核心痛点:算力不足导致响应延迟,单核MCU难以支撑复杂运动学计算与多传感器融合;控制架构单一,单控制器故障即整机瘫痪,缺乏算力冗余;通信协议兼容性差,CAN/485、EtherCAT等多总线并存,集成周期长、成本高。
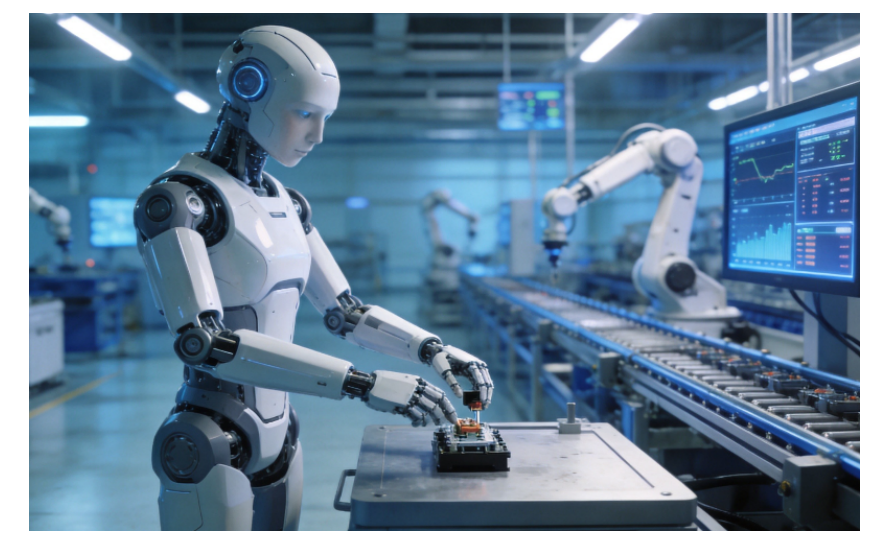
新一代人形机器人提出明确需求:双主站控制架构打造算力冗余,以1ms全局控制周期确保动作实时精准;支持单控制器联动双臂、头部、腰部等多部位协同,自由切换同步、异步、镜像等运动模式,工业分拣装配与服务柔性交互都能稳定适配。
基于RK3576核心板的技术方案
基于RK3576核心板构建高性能机器人运动控制平台,从算力、通信、实时性三个维度满足人形机器人需求。RK3576八核算力支撑复杂运算,采用4×A72@2.2GHz + 4×A53@1.8GHz高性能处理器,配备独立NPU,可并行处理多轴运动学解算、轨迹规划与视觉识别,算力较传统控制器提升5倍以上,为1ms控制周期提供保障。
关键技术:多总线融合通信。
CAN/485通信: 与CAN总线类型伺服电机、机械手建立稳定数据链路,兼容主流驱动器;
EtherCAT双主站: 4路百兆以太网中,原生以太网(YT8522)的两路作为EtherCAT主站,控制运动关节,实现纳秒级同步精度;
冗余链路:1路PCIe转百兆、1路USB转百兆作为备份,网络故障时毫秒级切换;
IO扩展:4路输出、4路输入IO,对接限位开关、急停按钮等现场设备;
实时性能:1ms闭环控制。 配合实时Linux(PREEMPT_RT)与EtherCAT主站栈,从传感器采集、运动学解算到伺服输出全链路控制在1ms内完成,动作连贯无抖动。
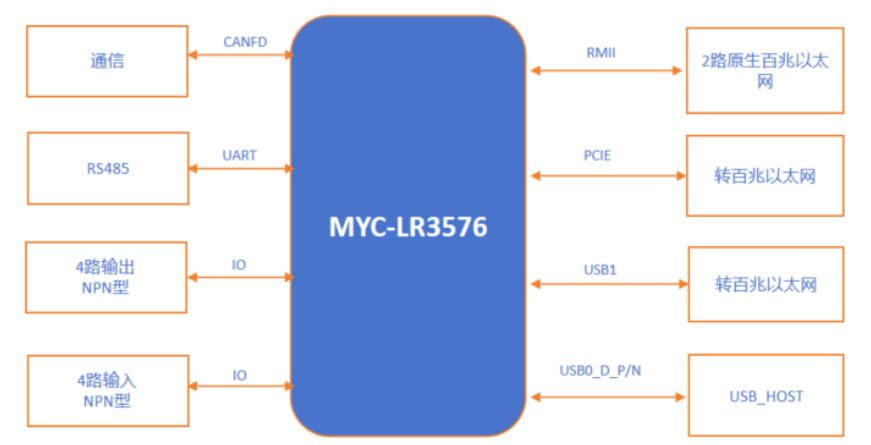
图:基于RK3576核心板的人形机器人系统框图
方案优势
双主站冗余,高可靠。 双RK3576构建主从架构,主站故障从站无缝接管,系统可靠性提升99.9%。
1ms控制周期,极致实时。 八核处理器+优化内核,控制周期压缩至1ms,满足高速装配与精密分拣需求。
多部位协同,运动灵活。 单控制器联动双臂、头部、腰部等多自由度,支持同步/异步/镜像模式自由切换。
异构协议统一,集成高效。 CAN/485与EtherCAT多总线融合,兼容主流伺服电机与传感器,集成调试周期缩短40%。
赋能
深入客户研发全流程,提供从方案到落地的全方位支持:
解决CAN稳定性问题: 针对CAN频繁open→close导致驱动挂掉的问题,深度调试定位内核资源管理机制,提供补丁彻底修复,保障现场长期可靠运行;
协助原理图评审: 基于多年嵌入式开发经验,对客户底板原理图进行专业评审,提前发现电源纹波、信号完整性、EMC等潜在风险;;
调试外设驱动: 完成USB、串口、网口、USB转网口、PCIe转网口等全部外设驱动的适配与验证,客户可直接复用;
全生命周期支持: 从方案设计、硬件开发、系统集成到量产维护,提供持续技术服务,帮助客户加速产品上市。
附:MYC-LR3576核心板
RK3576核心板搭载瑞芯微八核处理器,6TOPS AI算力赋能工业智能化
AI边缘应用:搭载6 TOPS的NPU加速器,3D GPU;
多种外设:双千兆以太网、PCIE2.1、USB3.2、SATA3、DSMC/Flexbus、CANFD、UART等;
8K@30fps/4K@120fps 解码(H.265、VP9、AVS2、AV1),4K@60fps编码(H.265、H.264);
多种多媒体接口HDMI/eDP/DP/MIPI-DSI/Parallel RGB/MIPI CSI/16M Pixel ISP;
LGA381 PIN、商业级:0℃ ~ +70℃、工业级:-40℃~+85℃;
适用于工业、AIoT、边缘计算、智能移动终端以及其他多种数字多媒体等场景。
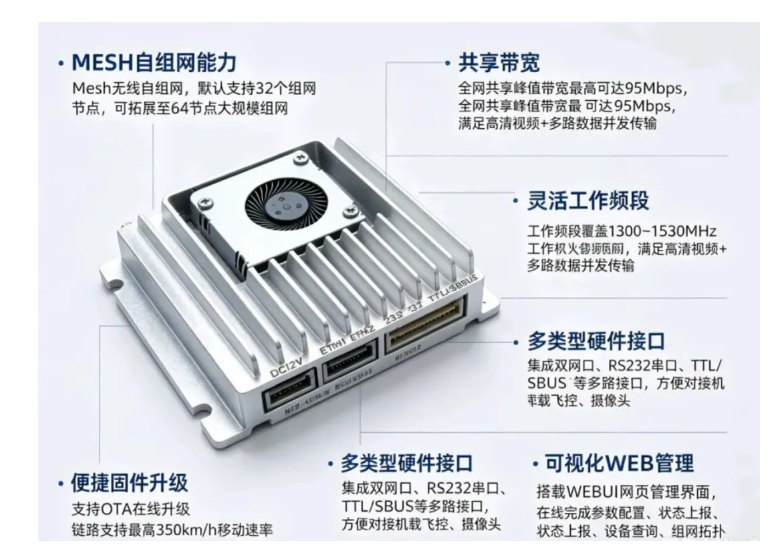
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
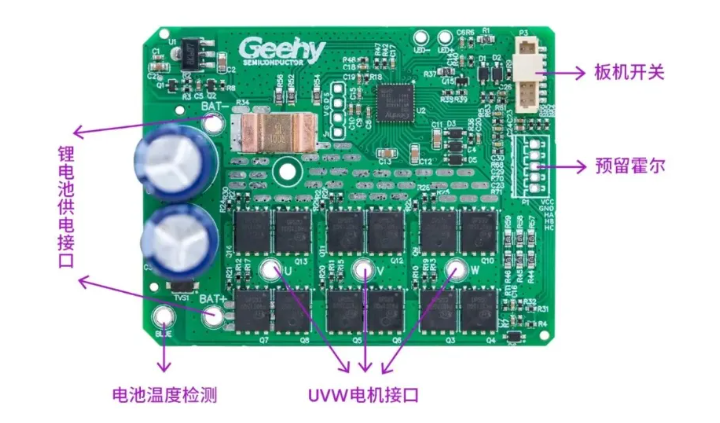
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
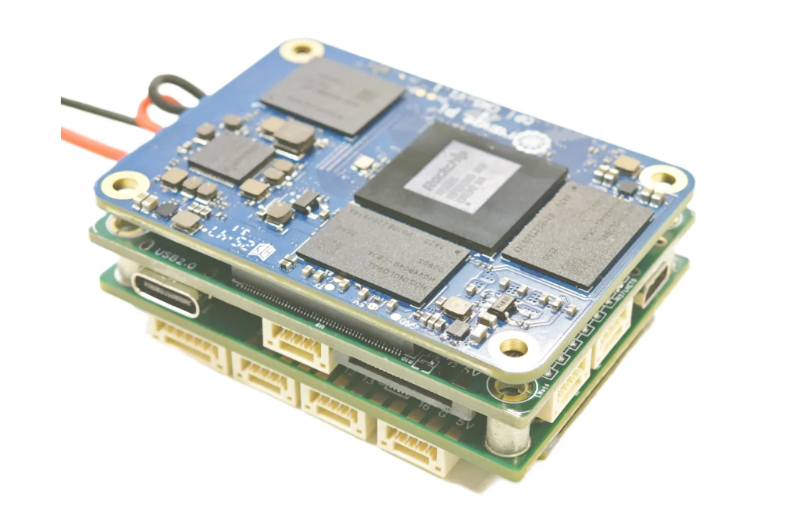
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


