发布成功
发布时间:2026-06-10 阅读量:20457 来源: 米尔电子 发布人: bebop
在AGV、服务机器人、自动驾驶清扫车等炙手可热的赛道,自主导航能力是产品的灵魂。然而,无数机器人研发团队在迈向量产的途中,都曾撞上同一堵看不见的墙:
好不容易搭好了ROS2环境,却发现SLAM建图频频漂移;费尽力气跑通了仿真,一上实体机器人又卡死;更别提从URDF建模到Nav2导航的复杂链路,每一个参数都像是玄学。团队在底层配置和算法调试中消耗数月,产品却迟迟无法进入实机验证。
核心痛点是什么? 是ROS2 Humble、SLAM Toolbox、Nav2这一套现代导航栈,虽然生态强大,但入门陡峭、整合复杂、参数众多。从零将一个差分驱动机器人从仿真跑到实体,需要跨越环境搭建、坐标变换、建图调优、导航部署、性能优化等五座大山。任何一个环节的疏漏,都会导致“车毁图废”。
为了帮行业研发团队踢开这些绊脚石,基于RK3576高性能开发板,正式推出一套面向生产级的「ROS2 SLAM建图与自主导航」全栈开源实战方案。它不仅是一份代码,更是一条从仿真到实体的量产捷径。
PART.01 拆解「导航栈」:一套模块化解耦的生产级架构
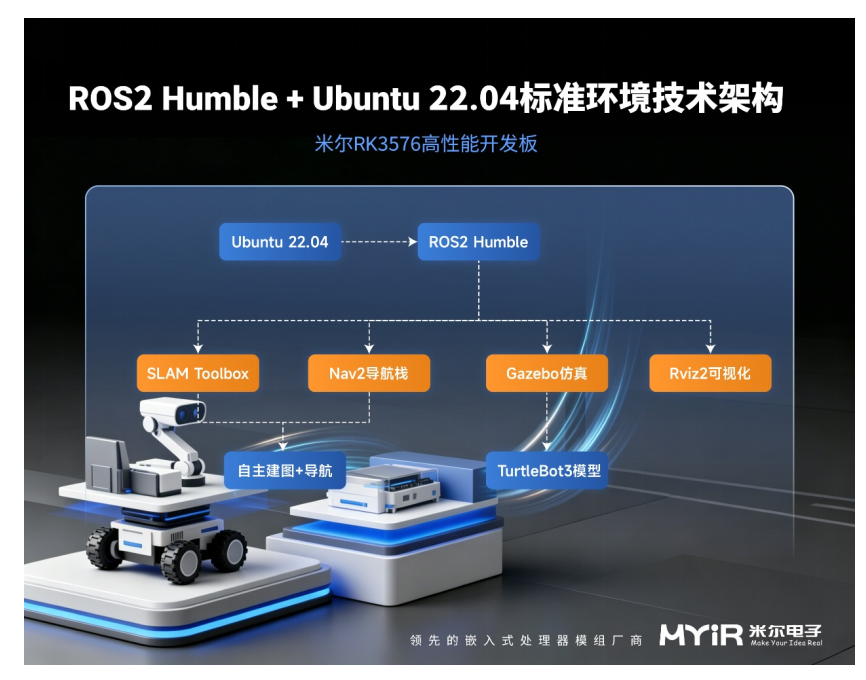
在提供的开源方案中,技术团队通过清晰的功能分层,将复杂的机器人导航业务流切分为四个可独立迭代的模块:
· 底层驱动与仿真层(hardware_bringup):包含URDF/Xacro机器人描述、Gazebo仿真集成、激光雷达与里程计驱动框架。方案提供的是基于TurtleBot3和通用激光雷达的参考实现,团队可在此基础上按需修改适配自有硬件。
· 建图层(slam_bringup):深度集成SLAM Toolbox,提供异步/同步建图、终身地图(LifeLong Mapping)、位姿图序列化等高级功能。配置文件mapper_params_online_async.yaml中已给出大场景、闭环检测等关键参数的最佳实践。
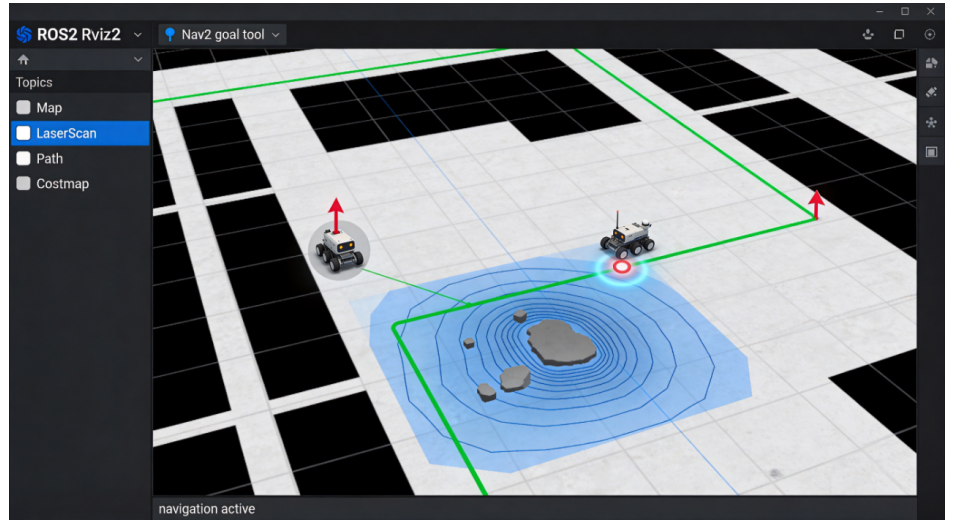
· 导航层(nav_bringup):完整部署Nav2导航栈,包含代价地图、规划器(Planner)、控制器(DWB)和行为树导航器(BT Navigator)。全局与局部规划器、AMCL定位器均解耦配置,各组件均提供配置实例。
· 高级调试层:提供RViz交互插件、性能分析脚本(top、ros2 topic hz)及常见错误排解指南,让调优过程有据可依。
整个方案基于ROS2 Humble + Ubuntu 22.04标准环境,采用colcon构建与launch文件模块化启动。
PART.02 极速部署:从零到建图,只需四步
为了验证方案的“开箱即用”性,我们不妨跟随一个标准流程:
第一步:环境一键准备
提供已集成ROS2的RK3576镜像,跳过繁琐的ROS2安装与依赖配置。
第二步:仿真环境验证
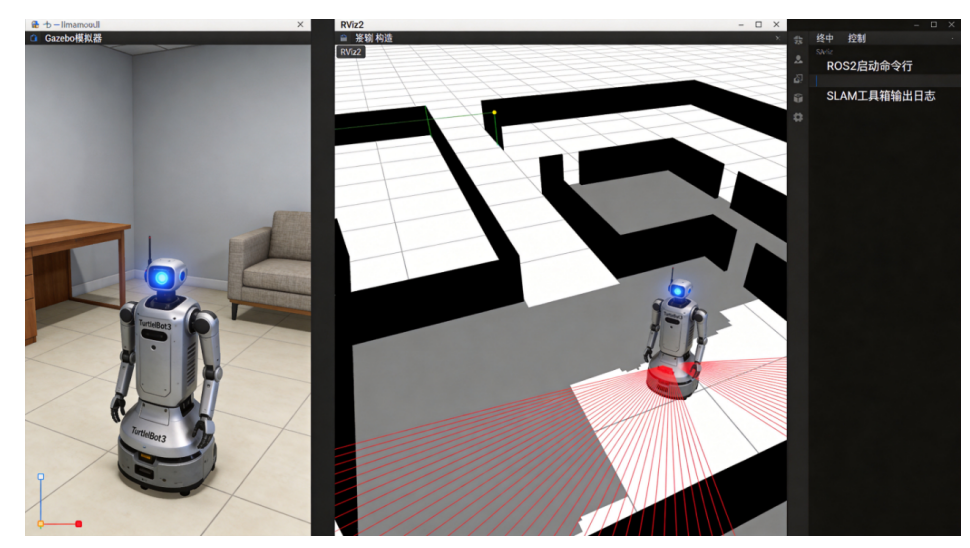
在PC端启动Gazebo仿真世界和TurtleBot3机器人,通过提供的统一launch文件,可快速验证基本功能,即可在RViz中看到机器人模型与激光扫描数据。
第三步:启动SLAM建图
运行ros2 launch slam_toolbox online_async_launch.py,并加载优化后的参数文件。通过键盘遥控机器人在仿真环境中移动,实时生成的地图清晰、闭环精准。
第四步:保存地图与位姿图
执行map_saver_cli和serialize_map服务调用,地图与图优化数据即可持久化,供后续导航复用。
整个过程,一个熟悉Linux命令的工程师可在半天内完整跑通。
PART.03 方案的真正价值:一份可复用的完整参考实现
对大多数机器人研发团队而言,最核心的需求并非“拿到就能跑”的成品代码,而是一个高质量、可追溯、参数已调优的参考实现。这套方案真正的杀手锏,正在于此。
价值一:完整、可运行的基线系统
从Ubuntu 22.04 + ROS2 Humble的环境配置,到URDF建模、Gazebo仿真集成,再到SLAM Toolbox建图与Nav2导航的完整串联,这套方案提供了一条经过验证的技术路径。团队无需再花数月去摸索“A方案+B库+C工具”是否兼容,而是直接拥有一个“已知能工作”的起点。
价值二:关键参数的最佳实践沉淀
方案中公开了经过实际调优的配置文件:
mapper_params_online_async.yaml:详细注释了minimum_travel_distance(节点添加密度)、loop_search_space(闭环检测半径)等核心参数对建图效果的影响
nav2_params.yaml:包含了控制器频率、代价地图插件选择(voxel_layer/static_layer/inflation_layer)、AMCL粒子滤波参数等生产级配置
这些参数背后的工程经验,往往是团队耗费数月才能积累的隐性知识。
价值三:仿真到实体的迁移指南
整套方案给出了“从仿真到现实”的调整建议:
ü 精确测量机器人footprint
ü 降低最大速度/加速度(仿真可跑1.0 m/s,实物可能仅0.3 m/s)
ü 增大inflation_radius以提升安全性
ü 调大SLAM的minimum_travel_distance以适应真实传感器的噪声水平
这些可复用的调优方法论,比代码本身更能缩短产品的量产周期。
PART.04 为什么选择这套RK3576 ROS2 SLAM建图方案?
它能帮到什么?
如果您或您的团队正面临以下情况:
· 刚接触ROS2机器人导航,需要一个能跑通、可参考的完整示例
· 想在RK3576平台上评估SLAM+Nav2的可行性,不想从零搭环境
· 需要一份参数已调好、带注释的配置文件作为自己项目的起点
那么这套资料可以帮您省掉前期的摸索时间。
作为瑞芯微的生态合作伙伴提供的是一套完整、可复现的参考实现,包括:
² 环境配置脚本与依赖清单
² URDF建模示例与Gazebo仿真集成
² SLAM Toolbox + Nav2的完整配置与启动文件
² 从仿真到实体部署的调优指南
团队可以基于此进行二次开发,无需从零搭建基础框架,省掉前期的摸索时间。
已经将这条通往量产的技术路径全部梳理完毕。包含完整ROS2代码包、仿真配置、启动脚本及部署指南在内的全套资料均已准备就绪。
欢迎咨询下方联系方式,免费获取《RK3576 ROS2 SLAM建图与导航系统全套开发资料》,让您的机器人项目以最快速度进入量产验证阶段。

纳芯微发布车规级线性电流传感器 NSM2025,搭载自研 BendingMag™聚磁技术,器件集成集磁片,搭配外部 U 型磁芯使用,符合 AEC-Q100 Grade 0 车规标准。针对新能源汽车电驱系统大电流检测、安装空间紧张的痛点,该产品支持和 PCB、母排灵活组合装配,适用于新能源车电机逆变器、BMS 以及各类过流检测场景。

是德科技推出全新 XG7 系列 PSG 模拟信号发生器,最高频率可达 20 GHz。这款仪器采用 2U 单机箱架构,内部搭载两路相互独立的信号通道,拥有优异低噪声性能与校准输出功率,便于工程师精准完成器件性能评估。紧凑双通道方案无需额外占用机架空间,有效提升测试容量。

是德科技助力加利福尼亚大学伯克利分校推进6G空口测试研究

苹果iPhone系列手机10月订单较最初要求减少至15%!

英伟达将不再向GeForce RTX 50 系列游戏显卡分配 GB202,该 GPU 的供应将由 RTX PRO Blackwell 专业显卡独占。


