发布成功
发布时间:2026-08-6 阅读量:9254 来源: 我爱方案网 作者: bebop
多轴机械臂的轨迹精度不仅取决于单轴控制算法,更依赖于各轴之间确定性的时间同步。传统方案中,六个轴分别由独立DSP/MCU控制,指令与反馈需通过CAN、脉冲或模拟量等总线周期性地交换,各控制器的时钟基准不一致,同步周期通常在百微秒到毫秒级,无法为高速插补提供严格同步的执行时刻。
在此背景下,我爱方案网推荐TI工业六轴电机驱动方案,单芯片实现人形机器人手部的集中式六轴电机控制,电流环控制频率达16kHz,PWM开关频率为64kHz,彻底消除了多芯片间数据交互带来的时延;同时EtherCAT接口使位置指令可以微秒级同步下发。
扫码可申请免费样片以及获取方案demo资料

TI工业六轴电机驱动方案

方案采用单个 TI C2000™ F28P65 微控制器开发,可实现双轴闭环磁场定向控制 (FOC),同时运行 EtherCAT 应用程序。适用于具有六轴控制功能的工业以太网电机驱动器。该设计用小于 42cm2 的印刷电路板 (PCB) 来驱动自由度 (DoF) 为 6 的人形机器人手。该集成式平台利用六个具有集成电流检测功能和 FET 的 DRV8376 三相电机驱动器作为功率级。
方案计展示了独特的多轴电机控制方案,用于实现 6 个独立的 FOC 控制环路,控制周期时间为 16kHz, PWM 开关频率为 64kHz,以降低电机纹波电流。位置环路可由运动控制器通过 EtherCAT 连接进行控制。
方案优势:
采用高度集成电路 (IC) 的紧凑型设计使得 PCB 尺寸小于 42cm2
单个实时微控制器 (MCU) 配置了两个 CPU,可控制六个电流、速度和位置独立的闭环磁场定向控制 (FOC)
配有集成式低侧电流检测放大器与集成式场效应晶体管 (FET) 的 DRV8376 具有高效率电流监测功能和小外形尺寸
针对芯片间通信的灵活通信接口选项,例如快速串行接口 (FSI)、通用异步接收器-发送器 (UART) 和具有灵活数据速率 (CAN-FD) 的控制器局域网
极海G32R501工业六轴机械臂参考方案


极海G32R501工业六轴机械臂参考方案中,控制器和伺服驱动器及远程IO板之间采用EtherCAT通讯,控制器作为EtherCAT主站,6个伺服控制器和1个远程IO板作为EtherCAT从站,通讯周期为1ms,同步精度小于1μs。

G32R501具备灵敏感知、高效运算、精准控制等特性,凭借其微秒级响应速度与运动控制算法,保证高压伺服控制系统的稳态速度波动可以达到0.1%以内、主中断执行时间15.8μs左右,电流环执行时间0.76μs左右,保证机械臂在高速运动、重载作业及复杂轨迹规划中保持高度平顺性与定位精度。
● 外围辅助控制采用2路气阀控制,分别实现夹爪和吸盘的气动控制
● 2路气阀控制,分别实现物料推送控制和定位控制
● 2路输出I/O,实现蜂鸣器和工作指示灯的控制
● 1路输入I/O,实现物料到位的检测
● 3 路输入I/O,进行急停开关信号的检测
方案规格参数:

扫码可申请免费样片以及获取方案demo资料

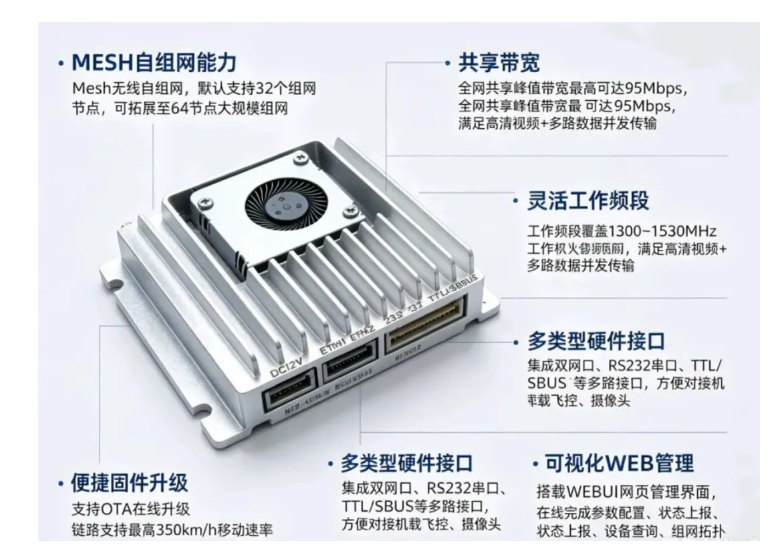
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
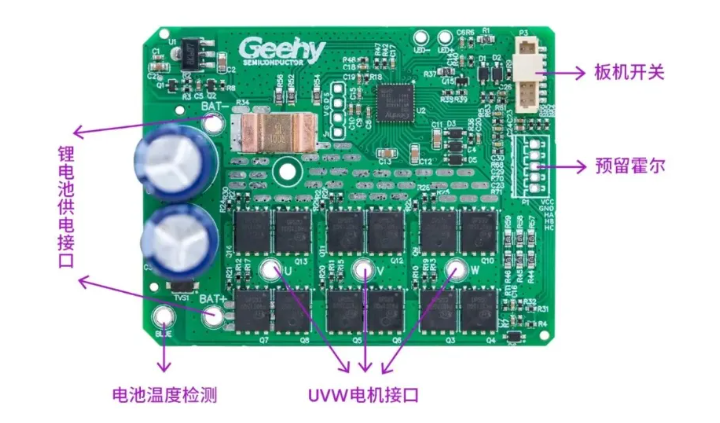
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
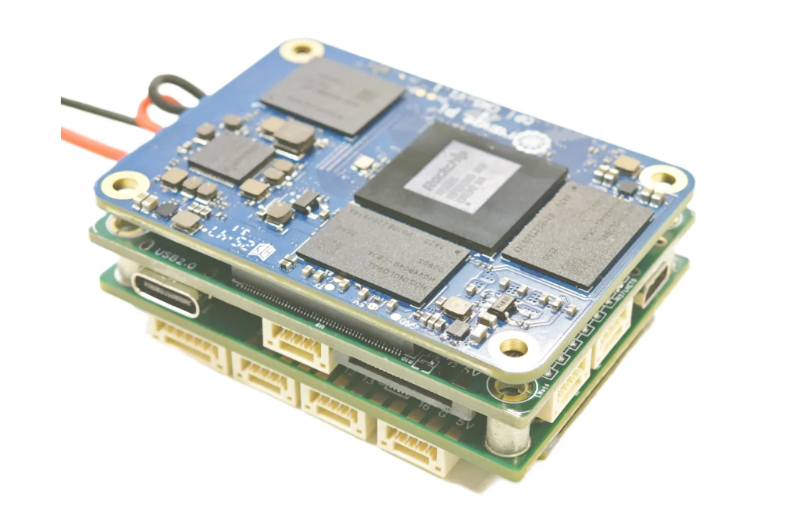
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
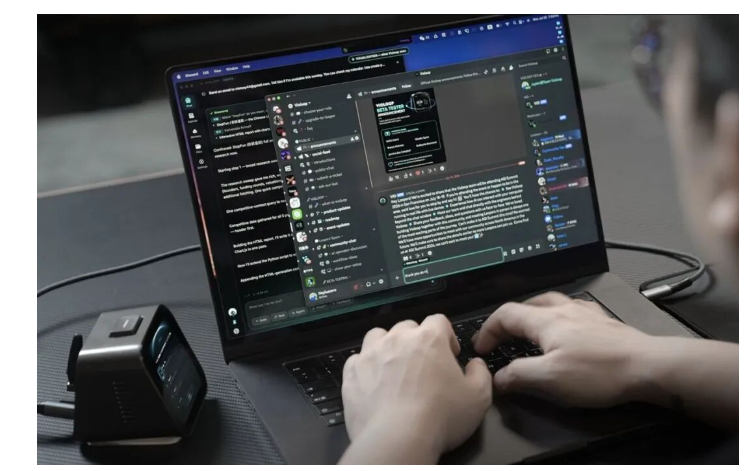
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


