发布成功
发布时间:2026-08-20 阅读量:16530 来源: 我爱方案网 作者: bebop
机器人关节模组是机器人执行机构的核心,其方案选择直接决定了机器人的运动精度、负载能力、响应速度及整体成本。
本文我爱方案网将精选三套基于国内外高性能MCU开发的驱控一体化关节模组方案,方案Demo开源可交付,能帮助厂商快速、低成本地实现产品原型设计到量产。
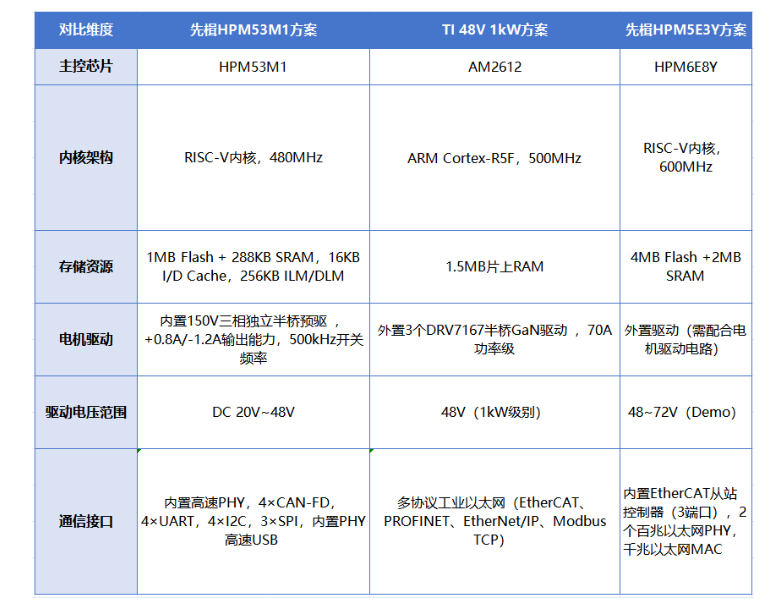
三款方案具体数据对比如下表所示:
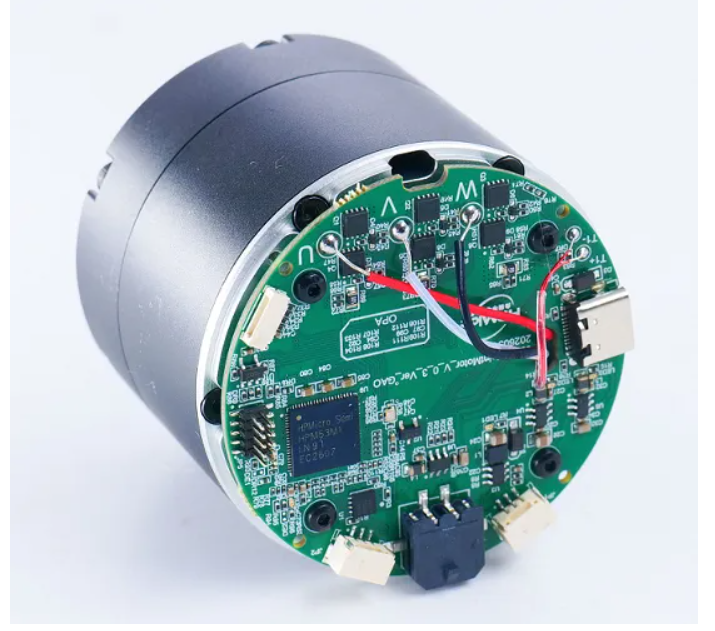
先楫HPM53M1关节模组方案
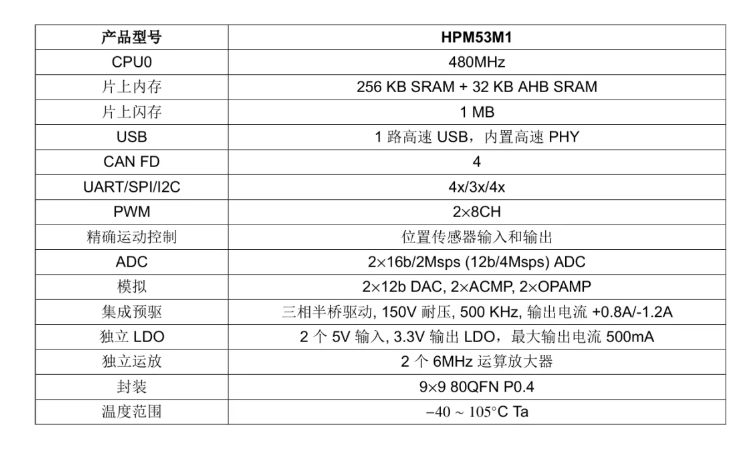
芯片具体性能如下表:
方案参数:
驱动输入电压:DC20≤Vin≤DC48V
电流环频率:16KHz
速度环频率:4KHz
位置环频率:2KHz
CiA402协议:PP、PV、PT、HM、CSP、CSV、CST
配套上位机与USB转CAN工具
电机调试专用上位机:MotorTools
UCAN-MINI通用上位机:UCAN Analyzer
资源共享
开源所有设计文档,包括软件和硬件V0版本
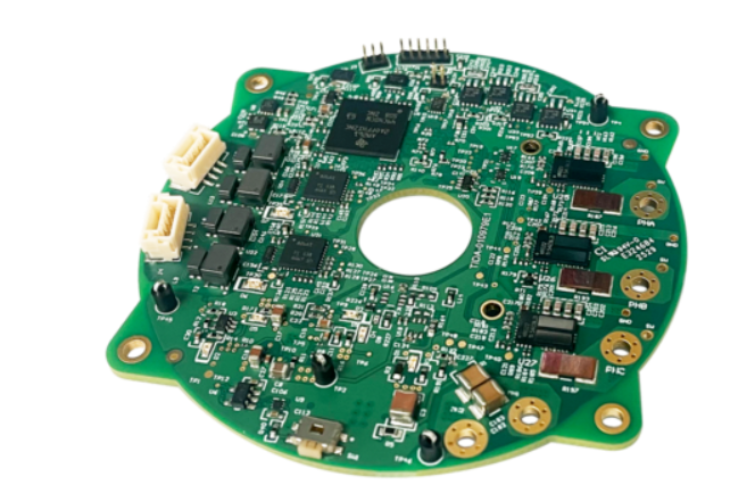
方案基于TI Sitara™ MCU- AM261x 器件开发,用于处理基于工业以太网连接的电机驱动器。该设计使用直径为 70mm 的印刷电路板 (PCB) 来驱动人形机器人关节(48V、1kW Eyoubot 电机)。
该平台包括一个使用三个 DRV7167 半桥 GaN 电机驱动器功率级的高功率密度段、一个使用 AM2612 500MHz R5F 核心 MCU 和 AMC0106 功能隔离式 Δ-Σ 调制器的精确实时控制级,以及通过工业以太网进行高带宽通信。
先楫HPM6E8Y 7kW氮化镓机器人关节模组
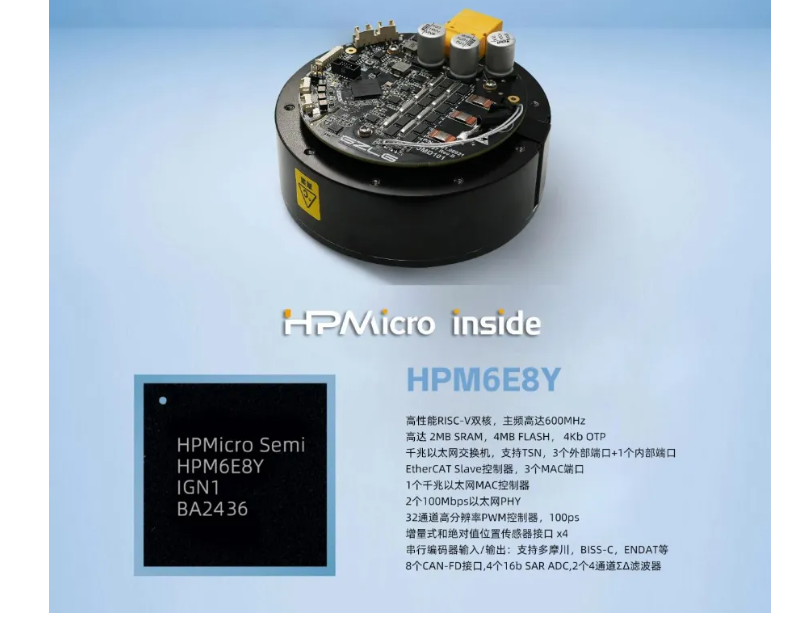
方案规格:
· 通信:集成EtherCAT通信技术,实现微秒级实时响应,兼具低延时、高带宽与灵活组网特性,支持高效数据传感与交互;
· 编码器:配备2个21位高精度绝对值编码器,实现精准位置反馈;
· 性能:具备位置、速度、力矩、零扭力、阻尼及组合控制模式,支持“高爆发”动态运行工况。
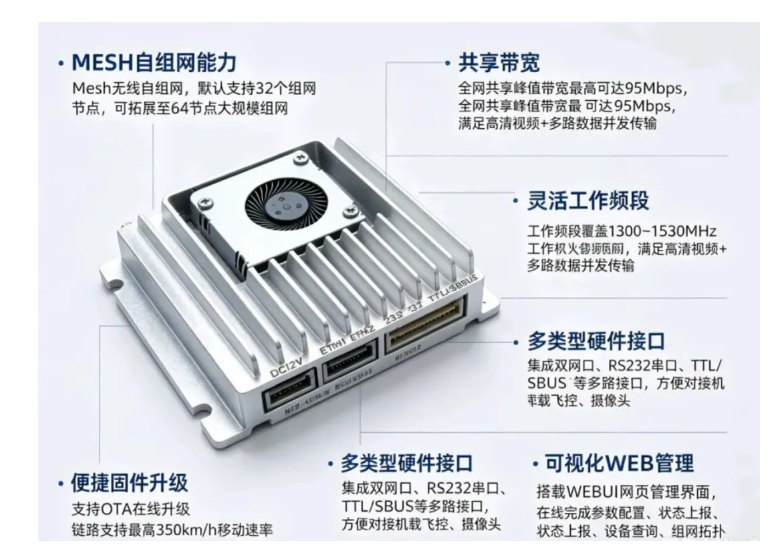
方案是一款单频段、大带宽、远距离机载专用无线图传传输设备。
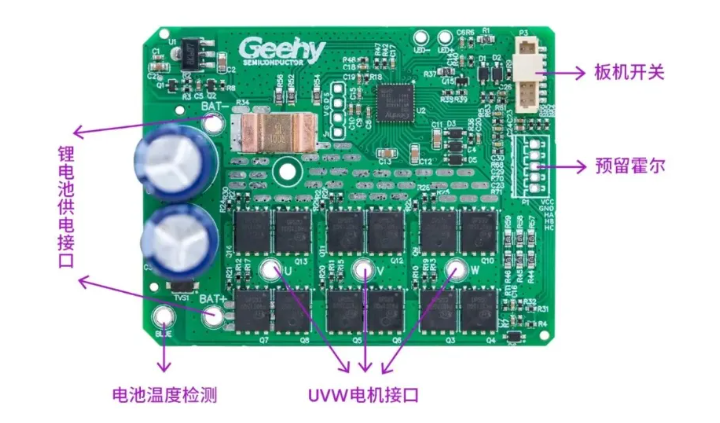
极海G32M3114无感方波电动工具参考方案,采用高集成SoC架构,可有效优化PCB面积并降低BOM成本
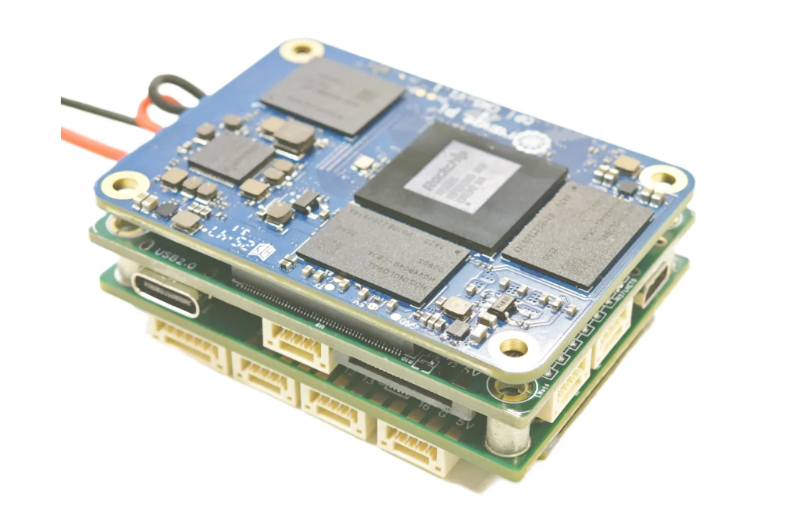
方案为可集成在飞控中用于AI算法部署的CPU处理器控制板,集成NPU,支持6Tops AI算力
瑞芯微RK3576/3588+RK1828AgentBox 智能体算力盒方案,方案从硬件设计到操作系统、算法引擎全链路自研

UWB 通信组件使用极低的信号发送功率,辐射更大的范围带宽,提供比窄带信号更快的脉冲上升和下降时间


